
SeedVerse: explorando el mundo de los modelos de mundo de IA
Comprender cómo la inteligencia artificial aprende, predice y simula el mundo.
La inteligencia artificial está dejando atrás los sistemas que solo reconocen imágenes, generan texto o crean clips de vídeo breves. Un área de investigación en crecimiento se centra en una pregunta más profunda: ¿puede un sistema de IA aprender cómo funciona el mundo, anticipar cómo puede cambiar y predecir las consecuencias de las acciones dentro de él?
Esta es la idea central de los modelos de mundo de IA.
Los modelos de mundo están diseñados para representar entornos y su dinámica. Según el enfoque, pueden predecir observaciones visuales futuras, reconstruir espacios tridimensionales, simular interacciones físicas o aprender representaciones compactas que ayuden a un agente a planificar su siguiente acción.
El campo reúne ideas de la IA generativa, la visión por computador, la robótica, el aprendizaje por refuerzo, la inteligencia espacial y la simulación física. Aunque estas líneas de investigación están relacionadas, no todas resuelven el mismo problema.
SeedVerse explora este campo en evolución: los conceptos, las tecnologías, los proyectos de investigación, las aplicaciones y los retos abiertos de los sistemas de IA que buscan comprender y modelar el mundo.
¿Qué son los modelos de mundo de IA?
Un modelo de mundo de IA es una representación aprendida de un entorno y de los procesos que rigen cómo cambia.
En lugar de responder solo a la entrada actual, un modelo de mundo intenta captar las relaciones entre objetos, sucesos, acciones y estados futuros. Puede usar esa representación interna para estimar qué podría ocurrir a continuación o cómo podría responder un entorno a una acción concreta.
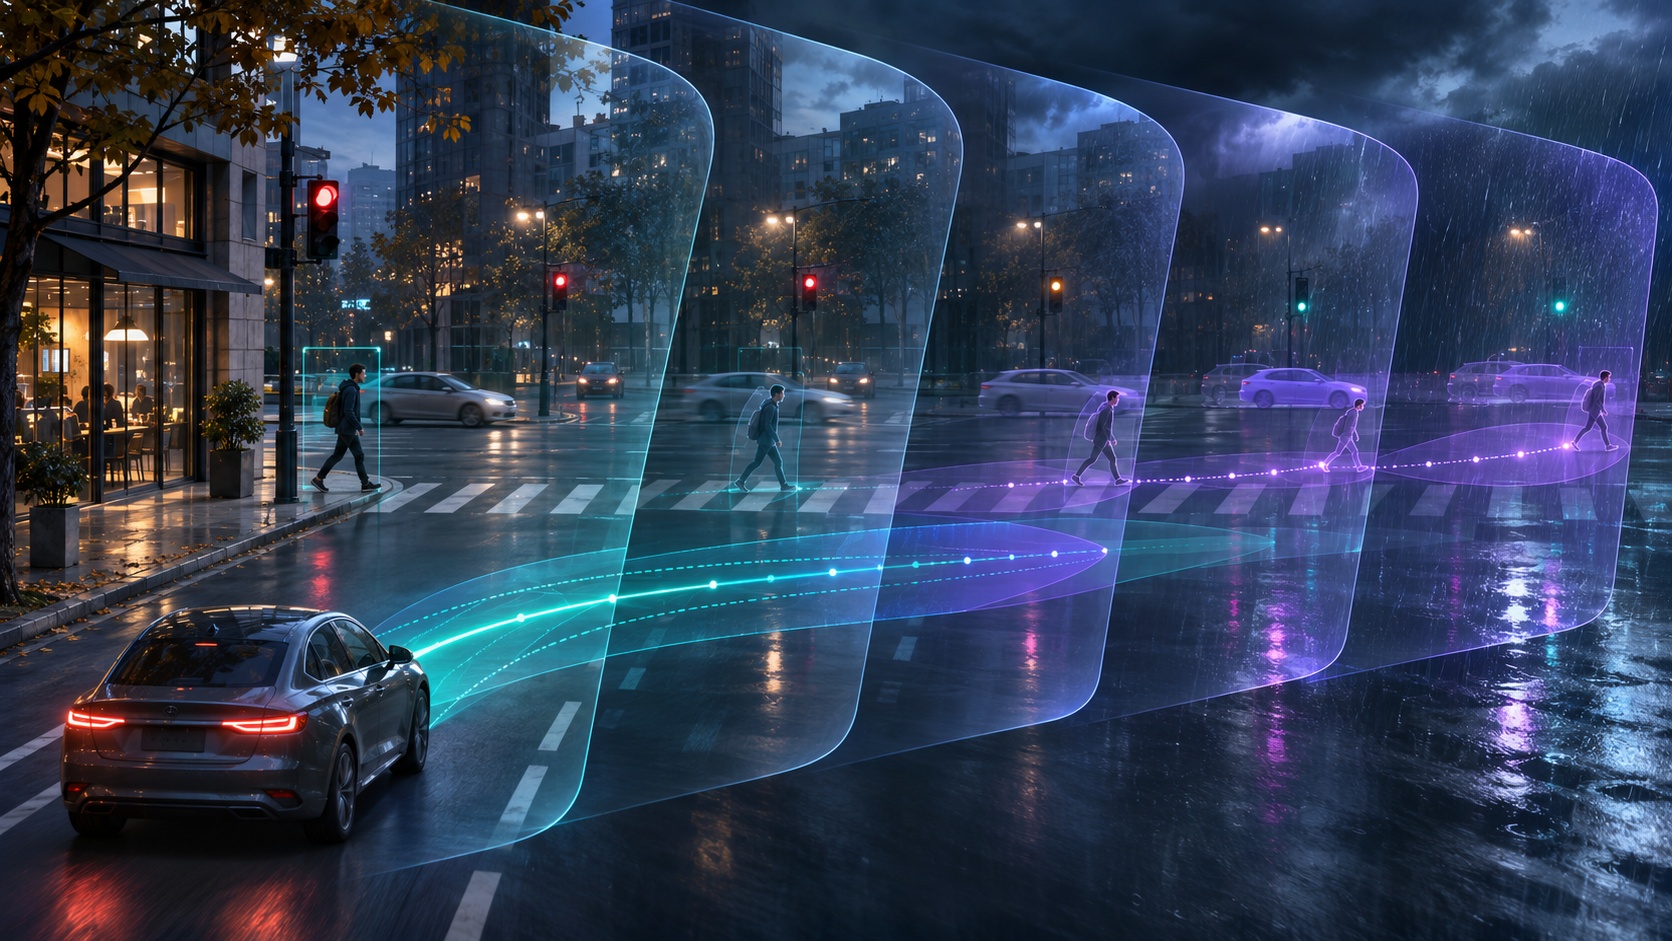
Por ejemplo, un sistema de conducción autónoma tiene que hacer algo más que identificar a un peatón en una imagen. Necesita estimar el movimiento del peatón, comprender el trazado de la vía, anticipar posibles interacciones con los vehículos cercanos y razonar sobre cómo distintas decisiones de conducción podrían afectar a la situación.
Un modelo de mundo puede apoyar este proceso aprendiendo patrones de cambio del entorno a partir de observaciones visuales, datos de sensores, registros de interacción o experiencia simulada.
Más allá de la generación visual
A veces se confunden los modelos de mundo con los modelos de generación de imágenes y vídeo, porque ambos pueden producir contenido visual realista. Sin embargo, la calidad visual por sí sola no demuestra que un sistema haya aprendido cómo se comporta un entorno.
Un generador de vídeo puede crear una secuencia convincente de una pelota que rueda sobre una mesa. Un modelo de mundo más capaz también tendría que representar cómo se relaciona el movimiento de la pelota con la gravedad, la fricción, el contacto con otros objetos y los cambios provocados por acciones externas.
La distinción no siempre es absoluta. Algunos modelos de mundo usan la generación de vídeo como representación principal de los estados futuros, mientras que otros predicen características comprimidas o información 3D estructurada en lugar de producir imágenes completas.
La pregunta importante no es solo si un modelo puede generar una escena realista, sino si sus predicciones siguen siendo coherentes y útiles cuando el entorno cambia o un agente actúa.
¿Por qué son importantes los modelos de mundo?
Muchas tareas inteligentes exigen algo más que reconocer el presente. Exigen anticipar futuros posibles.
Los modelos de mundo se investigan porque pueden ayudar a los sistemas de IA a:
- Predecir cómo cambiarán los objetos y los entornos con el tiempo.
- Estimar las consecuencias de distintas acciones.
- Planificar tareas antes de actuar en el mundo físico.
- Generar entornos sintéticos y experiencias de entrenamiento.
- Probar escenarios difíciles, costosos o inseguros de reproducir en la realidad.
- Construir robots, sistemas autónomos y agentes interactivos más capaces.
Estas capacidades son especialmente relevantes cuando un sistema de IA debe operar en un entorno dinámico, incierto y solo parcialmente observable.
¿Cómo funcionan los modelos de mundo?
No existe una única arquitectura que usen todos los modelos de mundo. Distintos sistemas combinan de formas diferentes la percepción, el aprendizaje de representaciones, la predicción, la memoria y el condicionamiento por acciones.
Un proceso simplificado de modelo de mundo puede entenderse a través de varias etapas conectadas.
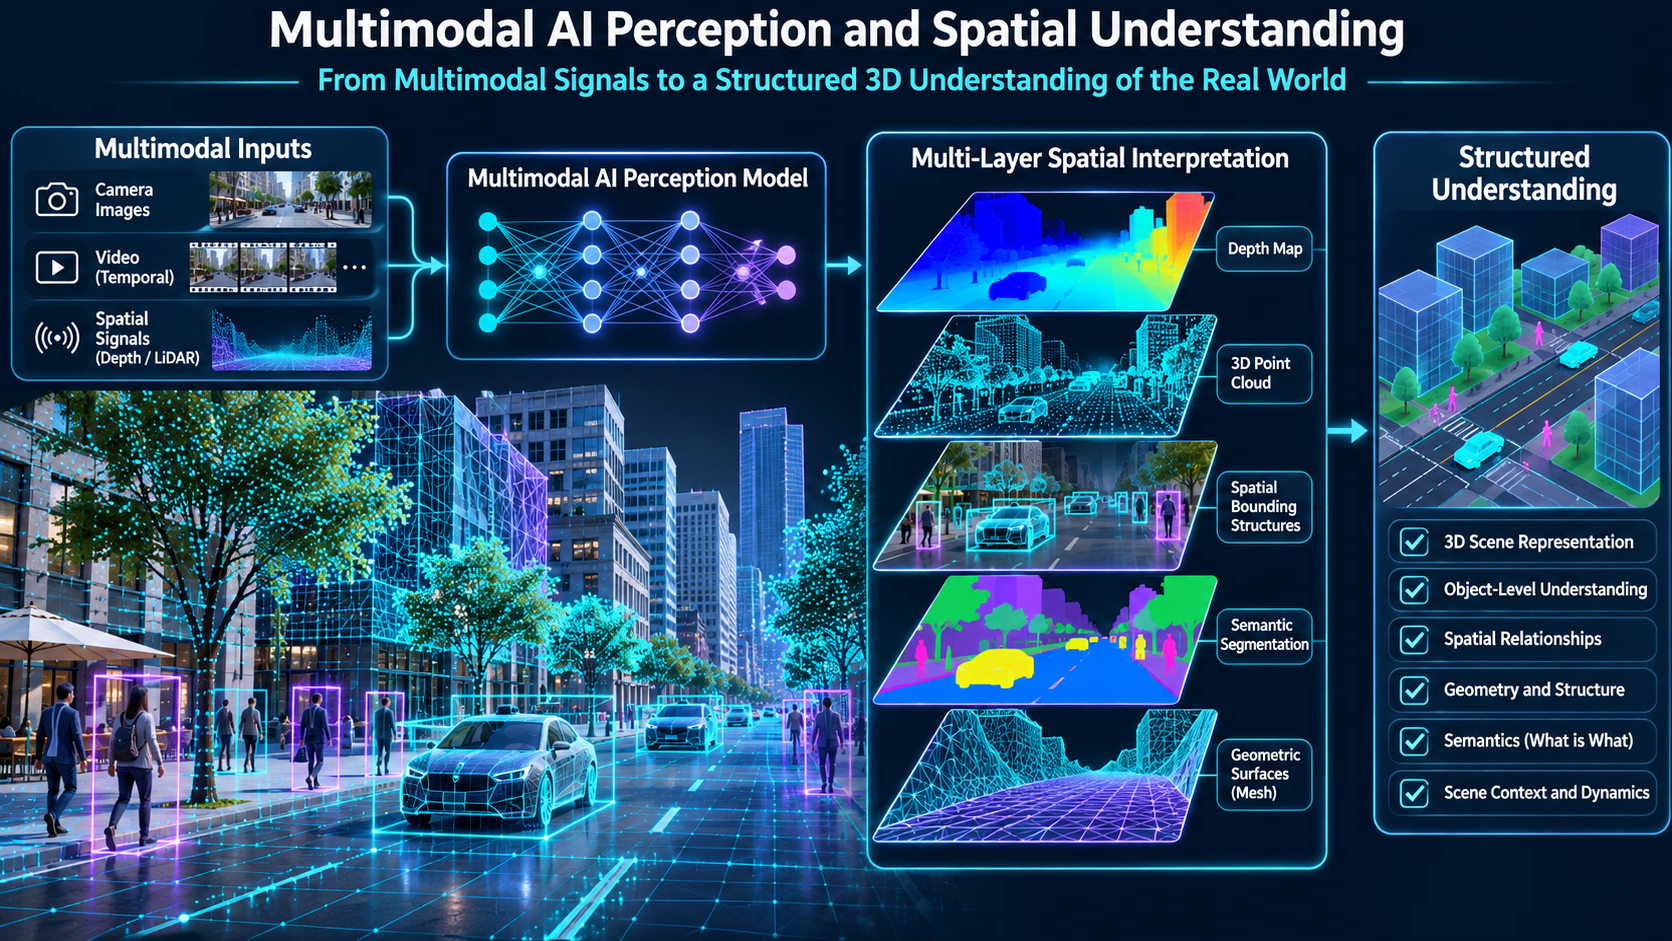
Percepción multimodal
Un modelo de mundo necesita primero información sobre su entorno.
Según el sistema, las entradas pueden incluir:
- Imágenes y fotogramas de vídeo.
- Descripciones e instrucciones de texto.
- Mapas de profundidad y nubes de puntos 3D.
- Movimiento de cámara e información espacial.
- Acciones del robot y observaciones de sensores.
- Audio y otras señales del entorno.
La percepción multimodal permite que un modelo combine distintas fuentes de información, en lugar de tratar cada observación como una imagen aislada.
Representación espacial
Comprender una escena exige algo más que identificar objetos individuales. Un modelo también puede necesitar representar sus posiciones, dimensiones, orientación, distancia y relaciones.
Por ejemplo, reconocer una silla es distinto de entender dónde está respecto a una mesa, si un robot puede alcanzarla o cómo se movería si la empujaran.
Las representaciones espaciales pueden adoptar muchas formas, entre ellas:
- Mapas de características 2D y 3D.
- Representaciones de profundidad y geométricas.
- Nubes de puntos y splats gaussianos 3D.
- Entornos basados en mallas.
- Representaciones centradas en objetos.
- Incrustaciones espaciales latentes.
Cada representación ofrece un equilibrio distinto entre detalle visual, coste computacional, precisión geométrica y facilidad de interacción.
Modelado del estado del mundo
La información recogida por la percepción se transforma en una representación interna del entorno.
Esa representación puede describir objetos, sus propiedades, sus relaciones y el estado actual de la escena.
Algunos modelos representan de forma explícita los objetos y la geometría. Otros usan espacios latentes, en los que la información del entorno se comprime en características aprendidas que no corresponden necesariamente a objetos legibles por una persona.
El propósito es conservar la información necesaria para la predicción, la planificación o la simulación.
Dinámica temporal
Un mundo no es estático. Los objetos se mueven, las personas interactúan, los vehículos cambian de dirección y las condiciones del entorno evolucionan.
Por eso los modelos de mundo necesitan aprender cómo cambian los estados con el tiempo.
El modelado temporal ayuda a captar patrones como:
- El movimiento de personas y vehículos.
- Los cambios de posición y orientación de los objetos.
- Las interacciones entre objetos.
- El desarrollo de los sucesos físicos.
- La relación entre observaciones anteriores y resultados posteriores.
Un modelo que produce fotogramas realistas por separado, pero pierde la coherencia entre ellos, puede tener dificultades para representar un entorno que evoluciona de forma coherente.
Predicción de estados futuros
Cuando un modelo ha aprendido una representación del entorno actual y de su dinámica, puede intentar predecir estados futuros.
Esas predicciones pueden representarse como fotogramas de vídeo futuros, secuencias de características latentes, estructuras espaciales u otras formas de observaciones simuladas.
Un sistema podría estimar cómo se acerca un vehículo a un cruce, cómo se mueve un objeto después de un empujón o cómo cambia un entorno virtual a medida que una cámara lo recorre.
La calidad de la predicción depende de la capacidad del modelo para conservar la información relevante a lo largo del tiempo y para manejar situaciones distintas de sus ejemplos de entrenamiento.
Modelado condicionado por acciones
Una de las líneas más importantes de la investigación en modelos de mundo es el condicionamiento por acciones.
En lugar de predecir lo que ocurre a continuación solo a partir de observaciones previas, un modelo condicionado por acciones también tiene en cuenta una acción posible.
Por ejemplo:
- ¿Qué ocurre si un robot mueve el brazo hacia un objeto?
- ¿Cómo responde el tráfico si un vehículo autónomo cambia de carril?
- ¿Qué ocurre cuando un personaje virtual abre una puerta?
- ¿Cómo se comporta un objeto cuando se lo empuja desde otra dirección?
Esto permite que un modelo compare resultados posibles y apoye la planificación.
Principales tipos de modelos de mundo de IA
Los modelos de mundo no son una sola categoría de tecnología. Pueden agruparse según el tipo de información que representan, las salidas que producen y las tareas que están diseñados para apoyar.
Estas categorías se solapan, y un mismo sistema de investigación puede combinar varios enfoques.
Modelos de mundo generativos
Los modelos de mundo generativos producen observaciones futuras o entornos completos.
Algunos generan secuencias de vídeo que muestran cómo podría evolucionar una escena. Otros crean entornos virtuales a partir de texto, imágenes u otras entradas visuales.
Su valor de investigación está en la capacidad de construir mundos posibles y de generar observaciones que se pueden explorar, evaluar o usar como datos sintéticos.
Sin embargo, generar un entorno visualmente convincente no significa de forma automática que el modelo tenga una dinámica física precisa o un comportamiento fiable a largo plazo.
Modelos de mundo predictivos y latentes
Los modelos de mundo predictivos se centran en estimar estados futuros, sin necesidad de renderizar cada fotograma futuro.
Muchos usan representaciones latentes: características internas comprimidas que capturan la información relevante para la predicción y la toma de decisiones.
Este enfoque puede reducir el coste de modelar detalles visuales que no importan para una tarea concreta.
La investigación basada en arquitecturas predictivas de incrustación conjunta, incluidos los enfoques de estilo JEPA, investiga cómo los modelos pueden aprender representaciones útiles prediciendo relaciones entre observaciones en el espacio de características.
Modelos de mundo espaciales y 3D
Los modelos de mundo espaciales ponen el acento en la estructura y la geometría de los entornos.
Pueden reconstruir o generar escenas 3D mediante representaciones como mallas, nubes de puntos o splats gaussianos 3D.
Estos sistemas son relevantes para la reconstrucción de escenas, el razonamiento espacial, la producción virtual, la simulación y la robótica.
Una representación 3D puede conservar la geometría dependiente de la cámara y las relaciones espaciales, pero no aporta necesariamente un modelo completo del comportamiento físico. La geometría y la dinámica son problemas relacionados, pero distintos.
Modelos de mundo interactivos
Los modelos de mundo interactivos responden a acciones o cambios introducidos durante una simulación.
En lugar de producir una secuencia fija, intentan mantener un entorno en evolución a medida que un agente o un usuario se desplaza, cambia la cámara o modifica la escena.
Entre las preguntas de investigación importantes están cómo preservar la identidad de los objetos, mantener la coherencia espacial, responder a instrucciones nuevas y sostener interacciones más largas.
Modelos de mundo físicos
Los modelos de mundo físicos se centran en cómo se comportan los objetos y los entornos en condiciones físicas.
Entre los factores relevantes pueden estar:
- Gravedad e inercia.
- Colisión y contacto.
- Fricción y deslizamiento.
- Deformación y propiedades de los materiales.
- Fuerza y movimiento.
- Manipulación de objetos y restricciones físicas.
Estas capacidades son especialmente importantes para la robótica, los sistemas autónomos y otras formas de IA física.
Aprendizaje por refuerzo basado en modelos
En el aprendizaje por refuerzo basado en modelos, un agente aprende o usa un modelo de su entorno para evaluar acciones posibles.
El modelo puede predecir cómo podría responder el entorno, lo que permite al agente planificar dentro de una simulación interna antes de actuar en el entorno real.
Esta línea de investigación tiene una larga historia en el aprendizaje por refuerzo y sigue siendo una base importante de la investigación actual en modelos de mundo.
Principales modelos de mundo de IA y proyectos de investigación
La investigación en modelos de mundo avanza en varias direcciones técnicas distintas. Algunos proyectos se centran en entornos visuales interactivos; otros, en la reconstrucción espacial, la predicción latente, la IA física o la simulación condicionada por acciones.
Los ejemplos siguientes ilustran la diversidad del campo. No deben tratarse como productos directamente intercambiables: sus objetivos, arquitecturas, disponibilidad y grados de madurez difieren.
Google DeepMind
Genie
Entornos interactivos generativos
Entornos generados a partir de entradas visuales o textuales que pueden responder a la interacción
Google DeepMind (opens in a new tab)
La investigación Genie de Google DeepMind explora modelos capaces de generar entornos interactivos a partir de entradas visuales o textuales.
La línea Genie ilustra un enfoque generativo del modelado de mundos, en el que un modelo crea un entorno que puede responder a la navegación y a otras formas de interacción.
Sus desarrollos sucesivos investigan entornos interactivos de mayor calidad, una mejor consistencia temporal y dinámicas de escena más complejas.
NVIDIA
Cosmos
Modelos fundacionales de mundo para la IA física
Comprensión multimodal, datos sintéticos, simulación de mundos y modelado relacionado con las acciones
NVIDIA Cosmos (opens in a new tab)
NVIDIA Cosmos es una familia de modelos fundacionales de mundo desarrollada para la IA física.
Su línea de investigación conecta la comprensión multimodal, la generación de datos sintéticos, la simulación de mundos y el modelado relacionado con las acciones.
El objetivo más amplio es proporcionar bases para la robótica, los vehículos autónomos y los sistemas industriales de IA física, en los que los modelos necesitan comprender los entornos y predecir cómo pueden cambiar.
NVIDIA también ha publicado recursos de modelos, código y conjuntos de datos para apoyar la investigación y el desarrollo.
World Labs
Marble and Atlas
Inteligencia espacial y entornos 3D
Mundos 3D navegables y representaciones espaciales multimodales
World Labs (opens in a new tab)
World Labs se centra en la inteligencia espacial y en modelos capaces de representar y reconstruir entornos tridimensionales.
Su trabajo Marble explora la generación de mundos 3D navegables a partir de entradas como texto, imágenes y vídeo.
World Labs también ha presentado investigación sobre representaciones espaciales multimodales, que conectan texto, imágenes, vídeo e información 3D en un contexto espacial compartido.
Esta línea destaca la importancia de la representación espacial como base para la comprensión de escenas, la reconstrucción y la simulación futura.
Meta
V-JEPA
Modelado de mundos predictivo basado en características
Representaciones aprendidas a partir de vídeo sin reconstruir cada píxel
Meta AI Research (opens in a new tab)
La investigación V-JEPA de Meta representa un enfoque predictivo, basado en características, del modelado de mundos.
En lugar de centrarse exclusivamente en generar píxeles realistas, los sistemas de estilo JEPA aprenden representaciones del mundo y predicen cómo pueden cambiar esas representaciones.
Este enfoque es relevante para la comprensión física y la planificación, porque investiga si se puede aprender conocimiento útil del entorno sin reconstruir cada detalle visual.
La investigación V-JEPA forma parte de un esfuerzo más amplio por desarrollar sistemas que aprenden a partir de vídeo y otras observaciones para comprender objetos, movimiento y dinámicas del entorno.
Tencent
HY-World
Generación multimodal de mundos 3D
Mallas, splats gaussianos 3D, navegación y reconstrucción estéreo
Tencent Hunyuan (opens in a new tab)
La investigación HY-World de Tencent se centra en la generación y la reconstrucción multimodal de mundos 3D.
HY-World 2.0 acepta entradas que incluyen texto, imágenes de una sola vista, imágenes de múltiples vistas y vídeo, y busca producir representaciones de mundos 3D como mallas y splats gaussianos 3D.
Su flujo de trabajo conecta la generación de escenas, la navegación, la reconstrucción estéreo y la representación 3D.
Esto lo hace relevante para la creación de contenido espacial, la reconstrucción de entornos y la integración con flujos de trabajo de desarrollo 3D.
Runway
General World Models
Del vídeo generativo a la simulación que tiene en cuenta las acciones
Entornos generados, personajes virtuales y robótica
Runway Research (opens in a new tab)
La investigación General World Models de Runway explora varias direcciones, entre ellas los entornos generados, los personajes virtuales y la robótica.
El objetivo de investigación más amplio es conectar los sistemas de vídeo generativo con entornos que puedan responder a la interacción y apoyar tareas corporeizadas.
Esto ilustra cómo la investigación en generación de vídeo puede evolucionar hacia una simulación más estructurada y atenta a las acciones, aunque la generación visual, la simulación interactiva y el control físico fiable siguen siendo capacidades distintas.
Wayve
GAIA
Modelado de mundos para la conducción autónoma
Generación y predicción controlables para escenarios de conducción
La investigación GAIA de Wayve se centra en el modelado de mundos para la conducción autónoma.
Los entornos de conducción contienen interacciones complejas entre vehículos, peatones, trazados de vías, meteorología y otros factores dinámicos.
Un modelo de mundo de conducción útil debe representar no solo el aspecto de una escena, sino también cómo puede evolucionar bajo distintas decisiones de conducción.
La investigación GAIA aborda la generación y la predicción controlables para escenarios de conducción, y ayuda a los investigadores a estudiar situaciones alternativas y a evaluar sistemas de conducción autónoma.
Dreamer
Dreamer
Aprendizaje por refuerzo basado en modelos
Modelos de dinámica compactos y aprendizaje a partir de experiencia imaginada
Dreamer project (opens in a new tab)
Dreamer es una familia de investigación de aprendizaje por refuerzo basado en modelos.
Su idea central es aprender un modelo compacto de la dinámica del entorno y usar la experiencia imaginada para mejorar la toma de decisiones.
En lugar de exigir que un agente aprenda solo mediante la interacción directa con el entorno real, los enfoques al estilo de Dreamer le permiten planificar y aprender dentro de un modelo aprendido.
Esto convierte a Dreamer en un nexo importante entre los modelos de mundo y el aprendizaje por refuerzo.
Otras líneas de investigación emergentes
El ecosistema más amplio también incluye proyectos que exploran entornos interactivos en tiempo real, la manipulación robótica, la simulación de conducción autónoma y la predicción de vídeo condicionada por acciones.
Entre los ejemplos están la investigación de Odyssey sobre modelos de mundo interactivos, LingBot-World de Ant Group, Matrix-Game de Skywork, Oasis de Decart y la investigación WHAM de Microsoft.
Estos proyectos muestran que el campo no avanza hacia una única arquitectura. Distintos equipos investigan combinaciones diferentes de generación, memoria, geometría, predicción y control de acciones.
Modelos de mundo frente a la IA generativa tradicional
Los modelos de mundo y la IA generativa tradicional comparten muchas técnicas de base, pero sus objetivos no son idénticos.
Los sistemas generativos tradicionales suelen diseñarse para producir una salida concreta, como una imagen, un vídeo o un activo 3D. Los modelos de mundo ponen más énfasis en representar cómo se comporta un entorno y cómo puede cambiar con el tiempo.
| Tecnología | Objetivo principal | Salida habitual |
|---|---|---|
| Generación de imágenes con IA | Crear contenido visual | Imágenes |
| Generación de vídeo con IA | Generar secuencias visuales en movimiento | Clips de vídeo |
| Generación 3D | Crear activos y escenas espaciales | Mallas, nubes de puntos, splats gaussianos 3D |
| Modelos de mundo predictivos | Estimar estados futuros del entorno | Características latentes, predicciones |
| Modelos de mundo interactivos | Simular entornos que responden a las acciones | Entornos visuales o espaciales dinámicos |
| Modelos de mundo físicos | Representar y predecir interacciones físicas | Estados simulados, predicciones condicionadas por acciones |
Estas categorías pueden solaparse. Un modelo de generación de vídeo puede formar parte de un sistema de modelo de mundo, y un modelo de generación 3D puede aportar la base espacial de una simulación más amplia. modelos de vídeo y modelos de imagen cubren la generación tradicional.
La distinción está en aquello para lo que el sistema se diseña y se evalúa.
Un modelo que genera un vídeo realista de un coche en movimiento demuestra generación visual. Un modelo que puede predecir cómo cambian la posición del coche, el tráfico circundante y el entorno en respuesta a distintas acciones de conducción aborda un problema más amplio de modelado del mundo.
Aplicaciones reales de los modelos de mundo
Los modelos de mundo se exploran en ámbitos en los que los sistemas de IA necesitan comprender entornos, anticipar sucesos o aprender mediante la interacción simulada.
Robótica e IA corporeizada
Los robots operan en entornos físicos en los que los objetos pueden moverse, chocar, deformarse o comportarse de forma impredecible.
Un robot debe comprender su entorno y estimar las consecuencias de sus acciones antes de manipular objetos o desplazarse por un espacio.
Los modelos de mundo pueden ayudar a los robots a:
- Predecir los resultados de alcanzar, agarrar, empujar o mover objetos.
- Evaluar trayectorias de movimiento alternativas.
- Aprender a partir de la interacción simulada, en lugar de depender por completo de ensayos físicos.
- Generar escenarios de entrenamiento adicionales.
- Adaptarse a objetos y entornos desconocidos.
Una línea de investigación especialmente importante es la conexión entre los modelos de mundo y las políticas de acción de los robots. En este contexto, un modelo no se limita a generar una imagen futura: ayuda a estimar qué acciones podrían producir un resultado deseado.
Conducción autónoma
La conducción autónoma implica una interacción continua con un entorno cambiante.
Los vehículos deben tener en cuenta la geometría de la vía, las señales de tráfico, los peatones, otros vehículos, la meteorología y los sucesos imprevistos.
Los modelos de mundo de conducción pueden ayudar a los investigadores a crear escenarios controlables, examinar situaciones poco frecuentes y evaluar cómo responde un sistema autónomo a distintas condiciones.
Por ejemplo, un modelo puede simular a un peatón que entra en la calzada, a un vehículo que cambia de carril de forma brusca o una condición meteorológica inusual. Los investigadores pueden entonces estudiar decisiones de conducción alternativas sin tener que reproducir cada escenario en una vía real.
Videojuegos y entornos virtuales
Los modelos de mundo interactivos pueden cambiar la forma de crear entornos virtuales.
Los entornos de juego tradicionales suelen depender de geometría diseñada a mano, activos, sistemas físicos y comportamiento guionizado. Los modelos de mundo generativos investigan si partes de este proceso pueden aprenderse y generarse de forma dinámica.
Entre las líneas de investigación posibles están:
- Entornos generados a partir de texto o imágenes.
- Generación continua de la escena a medida que se mueve el jugador.
- Personajes no jugables más receptivos.
- Entornos dinámicos que se adaptan a las acciones del usuario.
- Nuevas formas de narrativa interactiva.
Estas capacidades siguen en desarrollo, y los entornos generados aún pueden no ofrecer el comportamiento determinista ni el control detallado que exigen los motores de juego convencionales.
Gemelos digitales y simulación industrial
Un gemelo digital es una representación digital de un activo, un proceso o un entorno del mundo real.
Los modelos de mundo pueden contribuir a los gemelos digitales al mejorar la predicción y la simulación de condiciones cambiantes.
En entornos industriales, esto podría implicar modelar maquinaria, líneas de producción, almacenes o entornos logísticos.
Entre las aplicaciones posibles están probar cambios operativos, anticipar el comportamiento de los equipos, estudiar escenarios de seguridad y evaluar distintas configuraciones antes de hacer cambios físicos.
Cine, animación y producción virtual
Los modelos de mundo generativos también pueden apoyar la producción creativa.
Los entornos espacialmente coherentes podrían ayudar a artistas y equipos de producción a explorar posiciones de cámara, generar variaciones de escena y desarrollar localizaciones virtuales.
La simulación interactiva puede ofrecer una forma más flexible de previsualizar entornos y experimentar con ideas visuales.
Aun así, los flujos de trabajo de producción siguen exigiendo un control artístico preciso, salidas predecibles y una continuidad fiable. Los sistemas generativos no garantizan estos requisitos de forma automática.
Investigación científica y educación
Los modelos de mundo pueden ofrecer nuevas formas de estudiar sistemas complejos y de visualizar resultados posibles.
En educación, los entornos simulados podrían ayudar a explicar relaciones espaciales, procesos físicos y sucesos dinámicos.
En la investigación científica, los modelos predictivos pueden apoyar la experimentación al generar hipótesis o estimar cómo podría evolucionar un sistema en distintas condiciones.
La fiabilidad de estas aplicaciones depende de si las predicciones del modelo son lo bastante precisas para el dominio que se estudia.
Principales retos técnicos
A pesar del avance rápido, construir modelos de mundo fiables sigue siendo un problema de investigación difícil.
Una demostración convincente en un vídeo corto o en un entorno controlado no indica necesariamente que un modelo pueda funcionar de forma fiable en situaciones desconocidas.
Consistencia temporal a largo plazo
Un modelo de mundo necesita conservar la información importante a medida que un entorno evoluciona.
Los objetos no deberían desaparecer al azar, cambiar de identidad ni moverse a posiciones incoherentes. Los entornos deberían seguir siendo coherentes cuando una cámara se aleja y más tarde regresa.
Los pequeños errores de predicción pueden acumularse con el tiempo y dificultar la simulación de horizonte largo.
Precisión física
El comportamiento del mundo real está regido por propiedades físicas e interacciones.
Un modelo puede producir un movimiento visualmente plausible y, al mismo tiempo, no representar con precisión las respuestas de colisión, la fricción, el peso, la deformación o el contacto entre objetos.
Esto es especialmente importante en robótica, donde pequeños errores en el movimiento predicho pueden dar lugar a acciones fallidas.
Comprensión espacial
Mantener una representación 3D coherente es otro reto importante.
Un modelo puede generar vistas individuales convincentes sin preservar con precisión la geometría de un entorno entre distintos puntos de vista.
Una comprensión espacial fiable exige posiciones, dimensiones, relaciones de profundidad y estructura de escena coherentes.
Controlabilidad de las acciones
Un modelo de mundo interactivo debe responder de forma adecuada a las acciones.
Si un agente emite una orden de movimiento, el entorno debería cambiar de una manera coherente con esa acción.
El modelo también debe distinguir entre distintas acciones posibles y predecir sus consecuencias diferentes.
Sin un condicionamiento por acciones fiable, un entorno generado puede parecer interactivo y, aun así, ofrecer un control limitado de su dinámica subyacente.
Requisitos computacionales
Generar y simular entornos complejos puede exigir recursos de cómputo considerables.
El vídeo de alta resolución, las secuencias de interacción largas, las múltiples vistas de cámara y las respuestas en tiempo real aumentan las exigencias computacionales.
Para un despliegue práctico, los modelos deben equilibrar la calidad de la predicción, la latencia, el uso de memoria y los requisitos de hardware.
Calidad y cobertura de los datos
Los modelos de mundo aprenden a partir de observaciones y de datos de interacción.
Si sus datos de entrenamiento carecen de situaciones físicas importantes, tipos de objetos, entornos o sucesos poco frecuentes, sus predicciones pueden volverse poco fiables al encontrar condiciones desconocidas.
Recoger datos diversos de interacción en el mundo real es costoso, sobre todo en robótica y conducción autónoma.
Evaluación y bancos de pruebas
No existe una única métrica que capture por completo la capacidad de un modelo de mundo.
La calidad visual es útil para evaluar las observaciones generadas, pero no puede medir por sí sola la precisión física, la controlabilidad de las acciones ni la utilidad para la planificación.
La evaluación tiene que considerar varias dimensiones:
- Consistencia visual y espacial.
- Coherencia temporal.
- Plausibilidad física.
- Precisión de la predicción de estados futuros.
- Sensibilidad a distintas acciones.
- Rendimiento en secuencias de interacción más largas.
- Utilidad para tareas del mundo real.
Por eso el campo necesita bancos de pruebas más sólidos, que midan no solo lo que genera un modelo, sino también con qué fiabilidad predice y apoya las decisiones.
El futuro de los modelos de mundo de IA
La investigación en modelos de mundo avanza hacia sistemas que combinan percepción, predicción, razonamiento espacial y acción.
Es probable que varias direcciones marquen la siguiente etapa de desarrollo.
Representaciones de mundo de propósito general
Muchos modelos actuales están diseñados para entornos o tareas concretas.
La investigación futura puede investigar representaciones más generales, capaces de transferirse entre distintos escenarios, objetos y tipos de interacción.
El objetivo es reducir la necesidad de construir un modelo distinto para cada entorno o aplicación.
Predicción de horizonte más largo y memoria
Un modelo de mundo útil debería conservar la información importante durante periodos prolongados.
Eso incluye recordar la ubicación de los objetos, seguir los cambios de un entorno y mantener la coherencia a lo largo de varias acciones.
Una memoria de más largo plazo puede ayudar a los modelos a apoyar tareas más complejas e interacciones en varias etapas.
Inteligencia de mundo multimodal
Los modelos de mundo futuros pueden combinar de forma más estrecha vídeo, imágenes, lenguaje, datos espaciales, audio y señales de acción.
Eso podría ayudar a los sistemas a conectar lo que ven con lo que oyen, lo que comprenden y lo que pueden hacer.
El modelado multimodal también puede facilitar la transferencia de conocimiento entre distintos entornos y tipos de tareas.
Simulación interactiva en tiempo real
La simulación interactiva es una dirección importante para los modelos de mundo generativos.
El objetivo es crear entornos que respondan de forma continua al movimiento, a los cambios de cámara y a otras acciones, al tiempo que conservan una estructura de escena coherente.
Las mejoras en velocidad de generación, memoria y coherencia espacial serán importantes para que estos sistemas resulten más útiles.
IA física y robótica
Una de las aplicaciones potenciales más significativas es la IA física.
Los robots necesitan comprender no solo el aspecto de los objetos, sino también cómo responden al contacto, a la fuerza y al movimiento.
Los modelos de mundo podrían ofrecer una forma de evaluar acciones posibles en una simulación interna antes de que un robot las ejecute.
Esto puede mejorar la eficiencia del entrenamiento y ayudar a los sistemas a adaptarse a situaciones desconocidas.
Sistemas de lo real a lo virtual y de lo virtual a lo real
Otra dirección es la conexión entre las observaciones del mundo real y los entornos simulados.
Un modelo puede reconstruir una escena real, crear una representación virtual correspondiente y usar ese entorno para probar acciones posibles.
El reto a largo plazo es asegurar que el conocimiento aprendido en la simulación se transfiera de forma fiable al mundo físico.
Entornos agénticos y multiagente
Muchos entornos reales contienen varios agentes con objetivos y comportamientos distintos.
Los modelos de mundo futuros pueden necesitar tener en cuenta las interacciones entre personas, robots, vehículos y otros sistemas inteligentes.
Esto introduce retos adicionales relacionados con la predicción del comportamiento, la coordinación, la incertidumbre y las dinámicas multiagente complejas.
Cómo evaluar el progreso de los modelos de mundo
A medida que el campo se desarrolla, es importante evaluar los modelos de mundo según sus capacidades reales, y no solo a partir de demostraciones visuales.
Un marco de evaluación útil debería plantear varias preguntas.
| Dimensión de evaluación | Pregunta clave |
|---|---|
| Consistencia visual | ¿El entorno generado se mantiene visualmente coherente? |
| Consistencia espacial | ¿Se conservan las posiciones de los objetos y las relaciones 3D? |
| Consistencia temporal | ¿El entorno evoluciona sin acumular errores importantes? |
| Plausibilidad física | ¿Los objetos se comportan de forma coherente con las restricciones físicas? |
| Controlabilidad de las acciones | ¿El entorno responde correctamente a distintas acciones? |
| Precisión predictiva | ¿Puede el modelo estimar estados futuros de forma fiable? |
| Utilidad para la planificación | ¿Sus predicciones ayudan a un agente a elegir mejores acciones? |
| Generalización | ¿El rendimiento se transfiere a entornos desconocidos? |
| Eficiencia | ¿Puede el modelo funcionar dentro de límites prácticos de latencia y cómputo? |
Estas dimensiones están relacionadas, pero no son intercambiables.
Por ejemplo, un modelo puede generar entornos visualmente impresionantes y, aun así, tener dificultades con las interacciones físicas. Otro modelo puede producir una salida visual menos detallada y, al mismo tiempo, aportar predicciones útiles para la planificación robótica.
El progreso más significativo vendrá de sistemas que demuestren un rendimiento fiable en varias dimensiones y un valor medible en tareas reales.
Hacia una nueva comprensión de la inteligencia
Los modelos de mundo de IA representan una dirección importante en el desarrollo de la inteligencia artificial.
Desplazan el foco desde la generación de salidas aisladas hacia el aprendizaje de cómo se estructuran los entornos, cómo se desarrollan los sucesos y cómo las acciones pueden cambiar el mundo.
El campo incluye muchos enfoques: simulación de vídeo generativa, predicción latente, reconstrucción 3D, aprendizaje por refuerzo basado en modelos y modelado de la interacción física. Cada uno aporta una pieza distinta del reto más amplio.
Sigue habiendo una distancia considerable entre generar un entorno convincente y construir un modelo fiable del mundo físico. La coherencia a largo plazo, la dinámica precisa, la comprensión espacial, la controlabilidad y la transferencia al mundo real siguen siendo problemas de investigación abiertos.
A medida que estas tecnologías avancen, los modelos de mundo pueden convertirse en una base importante para la robótica, los sistemas autónomos, los entornos interactivos, la simulación científica y otras formas de comportamiento inteligente.
SeedVerse explora esta frontera en evolución de la inteligencia artificial — la ciencia, la investigación y las ideas detrás de los modelos que buscan comprender y simular el mundo.
Preguntas frecuentes sobre los modelos de mundo de IA
¿Qué es un modelo de mundo de IA?
Un modelo de mundo de IA es una representación aprendida de un entorno y de su dinámica. Busca predecir cómo puede cambiar el entorno y cómo distintas acciones pueden afectar a los estados futuros.
¿En qué se diferencia un modelo de mundo de un modelo de generación de vídeo?
Un modelo de generación de vídeo produce sobre todo secuencias visuales. Un modelo de mundo se centra de forma más amplia en representar la estructura del entorno y en predecir cómo evoluciona. Algunos modelos de mundo usan la generación de vídeo como parte de su enfoque, pero la generación visual por sí sola no demuestra una comprensión fiable del mundo.
¿Los modelos de mundo son lo mismo que los modelos 3D?
No. Un modelo 3D representa la geometría o el aspecto de un objeto o de un entorno. Un modelo de mundo también puede representar cambios temporales, interacciones y estados futuros posibles. Algunos modelos de mundo usan representaciones 3D, mientras que otros se apoyan en características latentes u observaciones generadas.
¿Pueden los modelos de mundo simular la física?
Algunos modelos de mundo están diseñados para predecir interacciones físicas, como el movimiento, el contacto y la manipulación de objetos. Sin embargo, la precisión física varía de forma considerable entre sistemas, y muchos modelos siguen teniendo dificultades con dinámicas complejas.
¿Qué es un modelo de mundo interactivo?
Un modelo de mundo interactivo es un sistema que intenta mantener y actualizar un entorno en respuesta a acciones o cambios introducidos durante una simulación. Esto puede incluir el movimiento, el control de la cámara, las interacciones con objetos o las instrucciones en lenguaje natural.
¿Para qué se usan los modelos de mundo?
Entre las aplicaciones posibles están la robótica, la conducción autónoma, los entornos virtuales, los videojuegos, los gemelos digitales, la simulación industrial, la generación de datos sintéticos y la investigación científica.
¿Qué empresas desarrollan modelos de mundo?
Los esfuerzos de investigación y desarrollo incluyen a Google DeepMind, NVIDIA, Meta, World Labs, Tencent, Runway, Wayve y otras organizaciones que trabajan en simulación generativa, inteligencia espacial, modelado predictivo e IA física.
¿Los modelos de mundo son de código abierto?
Algunos proyectos publican pesos del modelo, código, conjuntos de datos o artículos de investigación, mientras que otros están disponibles mediante vistas previas de investigación o plataformas comerciales. La disponibilidad y las licencias varían según el proyecto y la versión.
¿Pueden los modelos de mundo ayudar a los robots a aprender tareas nuevas?
Potencialmente. Un modelo de mundo puede ayudar a un robot a predecir las consecuencias de las acciones, comparar resultados posibles y aprender a partir de interacciones simuladas. La investigación en modelos de mundo predictivos y en planificación robótica explora esta dirección, pero una capacidad robótica de propósito general sigue siendo un reto abierto.
¿Cuál es el futuro de los modelos de mundo?
Es probable que la investigación futura se centre en la coherencia a más largo plazo, una predicción física más precisa, la comprensión multimodal, la interacción en tiempo real, un mejor control de las acciones y una transferencia mejorada entre entornos simulados y físicos.