
SeedVerse: esplorare il campo dei modelli del mondo IA
Capire come l’intelligenza artificiale apprende, prevede e simula il mondo.
L’intelligenza artificiale sta andando oltre i sistemi che si limitano a riconoscere immagini, generare testo o creare brevi clip video. Un ambito di ricerca in crescita affronta una domanda più profonda: un sistema di IA può imparare come funziona il mondo, anticipare come potrebbe cambiare e prevedere le conseguenze delle azioni al suo interno?
È l’idea centrale dei modelli del mondo IA.
I modelli del mondo sono progettati per rappresentare gli ambienti e le loro dinamiche. A seconda dell’approccio, possono prevedere osservazioni visive future, ricostruire spazi tridimensionali, simulare interazioni fisiche oppure apprendere rappresentazioni compatte che aiutano un agente a pianificare l’azione successiva.
Il campo riunisce idee dell’IA generativa, della visione artificiale, della robotica, dell’apprendimento per rinforzo, dell’intelligenza spaziale e della simulazione fisica. Pur essendo collegate, queste linee di ricerca non risolvono tutte lo stesso problema.
SeedVerse esplora questo campo in evoluzione: i concetti, le tecnologie, i progetti di ricerca, le applicazioni e le sfide aperte dei sistemi di IA che mirano a comprendere e modellare il mondo.
Che cosa sono i modelli del mondo IA?
Un modello del mondo IA è una rappresentazione appresa di un ambiente e dei processi che governano il modo in cui cambia.
Invece di rispondere solo all’input corrente, un modello del mondo cerca di cogliere le relazioni tra oggetti, eventi, azioni e stati futuri. Può usare questa rappresentazione interna per stimare che cosa potrebbe accadere dopo, oppure come un ambiente potrebbe rispondere a una determinata azione.
Per esempio, un sistema di guida autonoma deve fare più che individuare un pedone in un’immagine. Deve stimare il movimento del pedone, comprendere l’assetto della strada circostante, anticipare le possibili interazioni con i veicoli vicini e ragionare su come decisioni di guida diverse potrebbero influire sulla situazione.
Un modello del mondo può sostenere questo processo apprendendo schemi di cambiamento ambientale da osservazioni visive, dati dei sensori, registri di interazione o esperienza simulata.
Oltre la generazione visiva
I modelli del mondo vengono a volte confusi con i modelli di generazione di immagini e video, perché entrambi possono produrre contenuti visivi realistici. La sola qualità visiva, però, non dimostra che un sistema abbia appreso come si comporta un ambiente.
Un generatore video può creare una sequenza convincente di una palla che rotola su un tavolo. Un modello del mondo più capace dovrebbe anche rappresentare come il movimento della palla si collega a gravità, attrito, contatto con altri oggetti e cambiamenti provocati da azioni esterne.
La distinzione non è sempre netta. Alcuni modelli del mondo usano la generazione video come rappresentazione principale degli stati futuri, mentre altri prevedono feature compresse o informazioni 3D strutturate invece di produrre immagini complete.
La domanda importante non è solo se un modello può generare una scena realistica, ma se le sue previsioni restano coerenti e utili quando l’ambiente cambia o un agente agisce.
Perché i modelli del mondo sono importanti?
Molti compiti intelligenti richiedono più che riconoscere il presente. Richiedono di anticipare futuri possibili.
I modelli del mondo vengono studiati perché possono aiutare i sistemi di IA a:
- Prevedere come oggetti e ambienti cambieranno nel tempo.
- Stimare le conseguenze di azioni diverse.
- Pianificare i compiti prima di agire nel mondo fisico.
- Generare ambienti sintetici ed esperienze di addestramento.
- Mettere alla prova scenari difficili, costosi o pericolosi da riprodurre nella realtà.
- Costruire robot, sistemi autonomi e agenti interattivi più capaci.
Queste capacità sono particolarmente rilevanti quando un sistema di IA deve operare in un ambiente dinamico, incerto e solo parzialmente osservabile.
Come funzionano i modelli del mondo?
Non esiste un’unica architettura usata da ogni modello del mondo. Sistemi diversi combinano in modi diversi percezione, apprendimento delle rappresentazioni, previsione, memoria e condizionamento all’azione.
Una pipeline semplificata di modello del mondo si può comprendere attraverso diverse fasi collegate.
Percezione multimodale
Un modello del mondo ha prima bisogno di informazioni sul proprio ambiente.
A seconda del sistema, gli input possono includere:
- Immagini e fotogrammi video.
- Descrizioni e istruzioni testuali.
- Mappe di profondità e nuvole di punti 3D.
- Movimento della camera e informazioni spaziali.
- Azioni del robot e osservazioni dei sensori.
- Audio e altri segnali ambientali.
La percezione multimodale permette a un modello di combinare fonti di informazione diverse, invece di trattare ogni osservazione come un’immagine isolata.
Rappresentazione spaziale
Comprendere una scena richiede più che identificare i singoli oggetti. Un modello può anche dover rappresentare posizioni, dimensioni, orientamento, distanza e relazioni.
Per esempio, riconoscere una sedia è diverso dal capire dove si trova rispetto a un tavolo, se un robot può raggiungerla o come si sposterebbe se venisse spinta.
Le rappresentazioni spaziali possono assumere molte forme, tra cui:
- Mappe di feature 2D e 3D.
- Rappresentazioni di profondità e geometriche.
- Nuvole di punti e splat gaussiani 3D.
- Ambienti basati su mesh.
- Rappresentazioni centrate sugli oggetti.
- Embedding spaziali latenti.
Rappresentazioni diverse comportano compromessi diversi tra dettaglio visivo, costo computazionale, precisione geometrica e facilità di interazione.
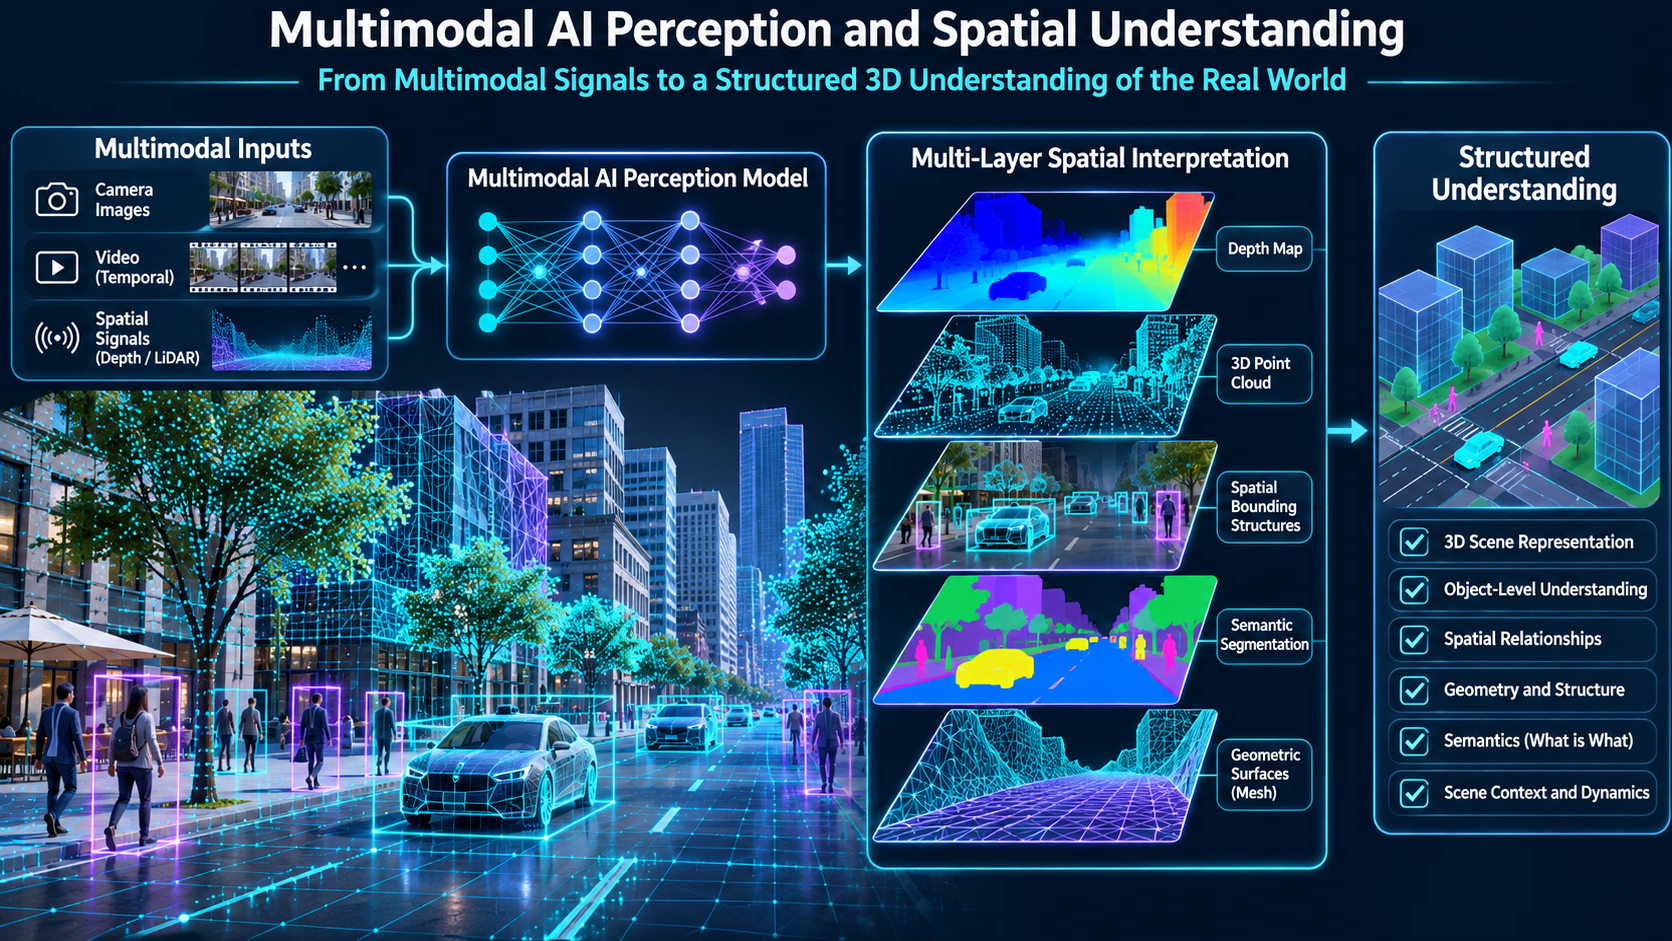
Modellazione dello stato del mondo
Le informazioni raccolte dalla percezione vengono trasformate in una rappresentazione interna dell’ambiente.
Questa rappresentazione può descrivere gli oggetti, le loro proprietà, le loro relazioni e lo stato attuale della scena.
Alcuni modelli rappresentano in modo esplicito oggetti e geometria. Altri usano spazi latenti, in cui le informazioni ambientali sono compresse in feature apprese che non corrispondono necessariamente a oggetti leggibili da una persona.
Lo scopo è conservare le informazioni necessarie per la previsione, la pianificazione o la simulazione.
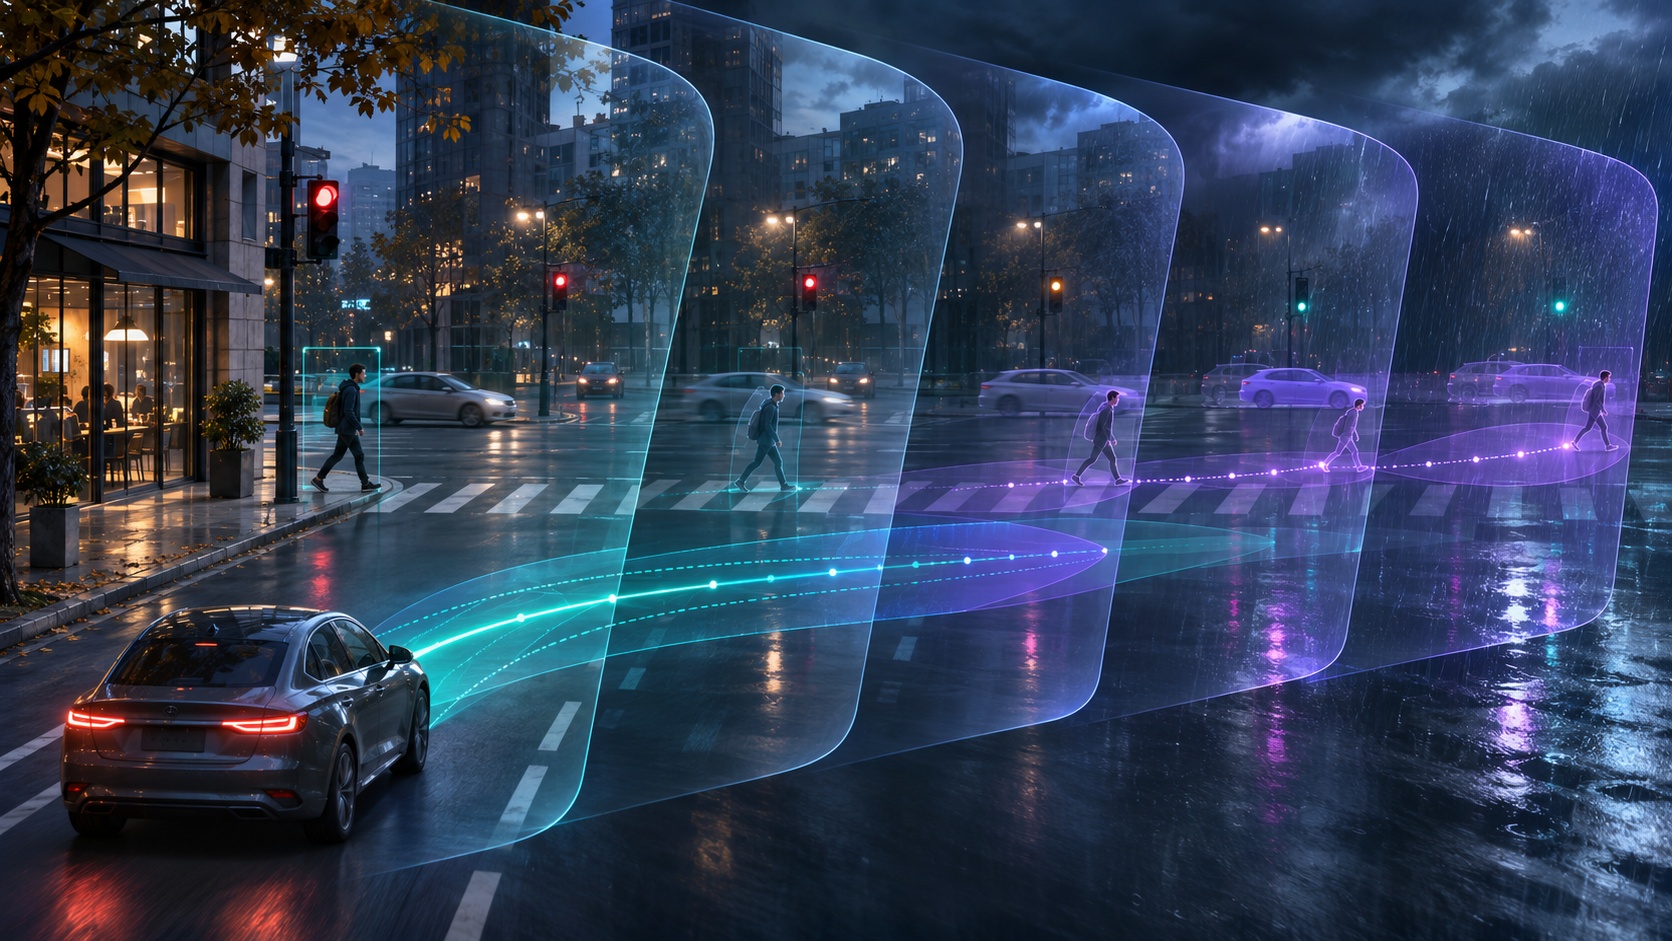
Dinamiche temporali
Un mondo non è statico. Gli oggetti si muovono, le persone interagiscono, i veicoli cambiano direzione e le condizioni ambientali evolvono.
I modelli del mondo devono quindi apprendere come gli stati cambiano nel tempo.
La modellazione temporale aiuta a cogliere schemi come:
- Il movimento di persone e veicoli.
- I cambiamenti di posizione e orientamento degli oggetti.
- Le interazioni tra oggetti.
- Lo svolgimento degli eventi fisici.
- La relazione tra osservazioni precedenti ed esiti successivi.
Un modello che produce fotogrammi realistici singolarmente, ma perde coerenza tra l’uno e l’altro, può faticare a rappresentare un ambiente che evolve in modo coerente.
Previsione degli stati futuri
Una volta appresa una rappresentazione dell’ambiente attuale e delle sue dinamiche, un modello può tentare di prevedere gli stati futuri.
Queste previsioni possono essere rappresentate come fotogrammi video futuri, sequenze di feature latenti, strutture spaziali o altre forme di osservazioni simulate.
Un sistema può stimare come un veicolo si avvicina a un incrocio, come un oggetto si muove dopo essere stato spinto, oppure come un ambiente virtuale cambia mentre una camera lo attraversa.
La qualità della previsione dipende dalla capacità del modello di conservare le informazioni rilevanti nel tempo e di gestire situazioni diverse dagli esempi di addestramento.
Modellazione condizionata all’azione
Una delle direzioni più importanti nella ricerca sui modelli del mondo è il condizionamento all’azione.
Invece di prevedere che cosa accade dopo basandosi solo sulle osservazioni precedenti, un modello condizionato all’azione considera anche un’azione possibile.
Per esempio:
- Che cosa succede se un robot muove il braccio verso un oggetto?
- Come risponde il traffico se un veicolo autonomo cambia corsia?
- Che cosa succede quando un personaggio virtuale apre una porta?
- Come si comporta un oggetto se viene spinto da una direzione diversa?
Questo permette a un modello di confrontare gli esiti possibili e di sostenere la pianificazione.
Principali tipi di modelli del mondo IA
I modelli del mondo non sono un’unica categoria di tecnologia. Si possono raggruppare in base al tipo di informazioni che rappresentano, agli output che producono e ai compiti che sono progettati per sostenere.
Queste categorie si sovrappongono, e un singolo sistema di ricerca può combinare diversi approcci.
Modelli del mondo generativi
I modelli del mondo generativi producono osservazioni future o interi ambienti.
Alcuni generano sequenze video che mostrano come una scena potrebbe evolvere. Altri creano ambienti virtuali a partire da testo, immagini o altri input visivi.
Il loro valore di ricerca sta nella capacità di costruire mondi possibili e di generare osservazioni che si possono esplorare, valutare o usare come dati sintetici.
Generare un ambiente visivamente convincente non significa, da solo, che il modello possieda dinamiche fisiche accurate o un comportamento affidabile nel lungo periodo.
Modelli del mondo predittivi e latenti
I modelli del mondo predittivi si concentrano sulla stima degli stati futuri, senza dover necessariamente renderizzare ogni fotogramma futuro.
Molti usano rappresentazioni latenti: feature interne compresse che catturano le informazioni rilevanti per la previsione e le decisioni.
Questo approccio può ridurre il costo di modellare dettagli visivi che non sono importanti per un compito specifico.
La ricerca basata sulle architetture predittive a embedding congiunto, compresi gli approcci in stile JEPA, indaga come i modelli possano apprendere rappresentazioni utili prevedendo le relazioni tra osservazioni nello spazio delle feature.
Modelli del mondo spaziali e 3D
I modelli del mondo spaziali mettono al centro la struttura e la geometria degli ambienti.
Possono ricostruire o generare scene 3D usando rappresentazioni come mesh, nuvole di punti o splat gaussiani 3D.
Questi sistemi sono rilevanti per la ricostruzione delle scene, il ragionamento spaziale, la produzione virtuale, la simulazione e la robotica.
Una rappresentazione 3D può preservare la geometria dipendente dalla camera e le relazioni spaziali, ma non fornisce necessariamente un modello completo del comportamento fisico. Geometria e dinamiche sono problemi collegati, ma distinti.
Modelli del mondo interattivi
I modelli del mondo interattivi rispondono ad azioni o cambiamenti introdotti durante una simulazione.
Invece di produrre una sequenza fissa, cercano di mantenere un ambiente in evoluzione mentre un agente o un utente si sposta, cambia la camera o modifica la scena.
Tra le domande di ricerca importanti ci sono come preservare l’identità degli oggetti, mantenere la coerenza spaziale, rispondere a nuove istruzioni e sostenere interazioni più lunghe.
Modelli del mondo fisici
I modelli del mondo fisici si concentrano su come oggetti e ambienti si comportano in condizioni fisiche.
I fattori rilevanti possono includere:
- Gravità e inerzia.
- Collisione e contatto.
- Attrito e scivolamento.
- Deformazione e proprietà dei materiali.
- Forza e movimento.
- Manipolazione degli oggetti e vincoli fisici.
Queste capacità sono particolarmente importanti per la robotica, i sistemi autonomi e altre forme di IA fisica.
Apprendimento per rinforzo basato su modello
Nell’apprendimento per rinforzo basato su modello, un agente apprende o usa un modello del proprio ambiente per valutare le azioni possibili.
Il modello può prevedere come l’ambiente potrebbe rispondere, permettendo all’agente di pianificare dentro una simulazione interna prima di agire nell’ambiente reale.
Questa linea di ricerca ha una lunga storia nell’apprendimento per rinforzo e resta un fondamento importante della ricerca contemporanea sui modelli del mondo.
Modelli del mondo IA e progetti di ricerca di punta
La ricerca sui modelli del mondo si sviluppa lungo diverse direzioni tecniche. Alcuni progetti si concentrano su ambienti visivi interattivi, altri sulla ricostruzione spaziale, sulla previsione latente, sull’IA fisica o sulla simulazione condizionata all’azione.
Gli esempi seguenti illustrano la diversità del campo. Non vanno trattati come prodotti direttamente intercambiabili: obiettivi, architetture, disponibilità e livelli di maturità sono diversi.
Google DeepMind
Genie
Ambienti interattivi generativi
Ambienti generati da input visivi o testuali che possono rispondere all’interazione
Google DeepMind (opens in a new tab)
La ricerca Genie di Google DeepMind esplora modelli in grado di generare ambienti interattivi a partire da input visivi o testuali.
La linea Genie illustra un approccio generativo alla modellazione del mondo, in cui un modello crea un ambiente che può rispondere alla navigazione e ad altre forme di interazione.
Le tappe successive della ricerca esplorano ambienti interattivi di qualità più alta, una migliore coerenza temporale e dinamiche di scena più complesse.
NVIDIA
Cosmos
Modelli fondativi del mondo per l’IA fisica
Comprensione multimodale, dati sintetici, simulazione del mondo e modellazione legata alle azioni
NVIDIA Cosmos (opens in a new tab)
NVIDIA Cosmos è una famiglia di modelli fondativi del mondo sviluppati per l’IA fisica.
La sua direzione di ricerca collega comprensione multimodale, generazione di dati sintetici, simulazione del mondo e modellazione legata alle azioni.
L’obiettivo più ampio è fornire basi per la robotica, i veicoli autonomi e i sistemi di IA fisica industriale, dove i modelli devono comprendere gli ambienti e prevedere come possono cambiare.
NVIDIA ha inoltre rilasciato risorse dei modelli, codice e dataset per sostenere ricerca e sviluppo.
World Labs
Marble and Atlas
Intelligenza spaziale e ambienti 3D
Mondi 3D navigabili e rappresentazioni spaziali multimodali
World Labs (opens in a new tab)
World Labs si concentra sull’intelligenza spaziale e su modelli in grado di rappresentare e ricostruire ambienti tridimensionali.
Il lavoro su Marble esplora la generazione di mondi 3D navigabili a partire da input come testo, immagini e video.
World Labs ha inoltre introdotto ricerche sulle rappresentazioni spaziali multimodali, collegando testo, immagini, video e informazioni 3D in un contesto spaziale condiviso.
Questa direzione mette in evidenza l’importanza della rappresentazione spaziale come base per la comprensione delle scene, la ricostruzione e la simulazione futura.
Meta
V-JEPA
Modellazione predittiva del mondo basata su feature
Rappresentazioni apprese dal video senza ricostruire ogni pixel
Meta AI Research (opens in a new tab)
La ricerca V-JEPA di Meta rappresenta un approccio predittivo, basato su feature, alla modellazione del mondo.
Invece di concentrarsi esclusivamente sulla generazione di pixel realistici, i sistemi in stile JEPA apprendono rappresentazioni del mondo e prevedono come quelle rappresentazioni possono cambiare.
Questo approccio è rilevante per la comprensione fisica e la pianificazione, perché indaga se sia possibile apprendere conoscenza utile sull’ambiente senza ricostruire ogni dettaglio visivo.
La ricerca V-JEPA fa parte di uno sforzo più ampio per sviluppare sistemi che imparano da video e altre osservazioni a comprendere oggetti, movimento e dinamiche ambientali.
Tencent
HY-World
Generazione multimodale di mondi 3D
Mesh, splat gaussiani 3D, navigazione e ricostruzione stereo
Tencent Hunyuan (opens in a new tab)
La ricerca HY-World di Tencent si concentra sulla generazione e sulla ricostruzione multimodale di mondi 3D.
HY-World 2.0 accetta input che includono testo, immagini a vista singola, immagini multi-vista e video, e mira a produrre rappresentazioni di mondi 3D come mesh e splat gaussiani 3D.
Il suo flusso di lavoro collega generazione della scena, navigazione, ricostruzione stereo e rappresentazione 3D.
Questo lo rende rilevante per la creazione di contenuti spaziali, la ricostruzione di ambienti e l’integrazione con i flussi di lavoro di sviluppo 3D.
Runway
General World Models
Video generativo verso la simulazione consapevole delle azioni
Ambienti generati, personaggi virtuali e robotica
Runway Research (opens in a new tab)
La ricerca General World Models di Runway esplora diverse direzioni, tra cui ambienti generati, personaggi virtuali e robotica.
L’obiettivo di ricerca più ampio è collegare i sistemi di video generativo ad ambienti che possono rispondere all’interazione e sostenere compiti incarnati.
Questo mostra come la ricerca sulla generazione video possa evolvere verso una simulazione più strutturata e consapevole delle azioni, anche se generazione visiva, simulazione interattiva e controllo fisico affidabile restano capacità distinte.
Wayve
GAIA
Modellazione del mondo per la guida autonoma
Generazione e previsione controllabili per scenari di guida
La ricerca GAIA di Wayve si concentra sulla modellazione del mondo per la guida autonoma.
Gli ambienti di guida contengono interazioni complesse tra veicoli, pedoni, tracciati stradali, meteo e altri fattori dinamici.
Un modello del mondo utile per la guida deve rappresentare non solo l’aspetto di una scena, ma anche come può evolvere in base a decisioni di guida diverse.
La ricerca GAIA indaga generazione e previsione controllabili per scenari di guida, aiutando i ricercatori a studiare situazioni alternative e a valutare i sistemi di guida autonoma.
Dreamer
Dreamer
Apprendimento per rinforzo basato su modello
Modelli di dinamica compatti e apprendimento da esperienza immaginata
Dreamer project (opens in a new tab)
Dreamer è una famiglia di ricerca sull’apprendimento per rinforzo basato su modello.
L’idea centrale è apprendere un modello compatto delle dinamiche ambientali e usare l’esperienza immaginata per migliorare le decisioni.
Invece di richiedere che un agente impari solo attraverso l’interazione diretta con l’ambiente reale, gli approcci in stile Dreamer gli permettono di pianificare e apprendere all’interno di un modello appreso.
Questo rende Dreamer un collegamento importante tra modelli del mondo e apprendimento per rinforzo.
Altre direzioni di ricerca emergenti
L’ecosistema più ampio include anche progetti che esplorano ambienti interattivi in tempo reale, la manipolazione robotica, la simulazione della guida autonoma e la previsione video condizionata all’azione.
Tra gli esempi ci sono la ricerca sui modelli del mondo interattivi di Odyssey, LingBot-World di Ant Group, Matrix-Game di Skywork, Oasis di Decart e la ricerca WHAM di Microsoft.
Questi progetti mostrano che il campo non converge verso un’unica architettura. Team diversi indagano combinazioni diverse di generazione, memoria, geometria, previsione e controllo delle azioni.
Modelli del mondo e IA generativa tradizionale
I modelli del mondo e l’IA generativa tradizionale condividono molte tecniche di base, ma i loro obiettivi non coincidono.
I sistemi generativi tradizionali sono spesso progettati per produrre un output particolare, come un’immagine, un video o un asset 3D. I modelli del mondo danno più peso a rappresentare come un ambiente si comporta e come può cambiare nel tempo.
| Tecnologia | Obiettivo principale | Output tipico |
|---|---|---|
| Generazione di immagini IA | Creare contenuti visivi | Immagini |
| Generazione di video IA | Generare sequenze visive in movimento | Clip video |
| Generazione 3D | Creare asset e scene spaziali | Mesh, nuvole di punti, splat gaussiani 3D |
| Modelli del mondo predittivi | Stimare gli stati futuri dell’ambiente | Feature latenti, previsioni |
| Modelli del mondo interattivi | Simulare ambienti che rispondono alle azioni | Ambienti visivi o spaziali dinamici |
| Modelli del mondo fisici | Rappresentare e prevedere le interazioni fisiche | Stati simulati, previsioni condizionate all’azione |
Queste categorie possono sovrapporsi. Un modello di generazione video può entrare in un sistema di modelli del mondo, e un modello di generazione 3D può fornire la base spaziale di una simulazione più ampia. I modelli video e i modelli immagine coprono la generazione tradizionale.
La distinzione sta in ciò per cui il sistema è progettato e valutato.
Un modello che genera un video realistico di un’auto in movimento dimostra una capacità di generazione visiva. Un modello che può prevedere come cambiano la posizione dell’auto, il traffico circostante e l’ambiente in risposta a diverse azioni di guida affronta un problema più ampio di modellazione del mondo.
Applicazioni reali dei modelli del mondo
I modelli del mondo vengono esplorati in ambiti in cui i sistemi di IA devono comprendere gli ambienti, anticipare gli eventi o apprendere attraverso l’interazione simulata.
Robotica e IA incarnata
I robot operano in ambienti fisici in cui gli oggetti possono muoversi, entrare in collisione, deformarsi o comportarsi in modo imprevedibile.
Un robot deve comprendere ciò che lo circonda e stimare le conseguenze delle proprie azioni prima di manipolare oggetti o muoversi in uno spazio.
I modelli del mondo possono aiutare i robot a:
- Prevedere i risultati di raggiungere, afferrare, spingere o spostare oggetti.
- Valutare traiettorie di movimento alternative.
- Apprendere dall’interazione simulata invece di affidarsi soltanto a prove fisiche.
- Generare ulteriori scenari di addestramento.
- Adattarsi a oggetti e ambienti non familiari.
Una direzione di ricerca particolarmente importante è il legame tra modelli del mondo e politiche di azione dei robot. In questo contesto, un modello non si limita a generare un’immagine futura: aiuta a stimare quali azioni potrebbero produrre un risultato desiderato.
Guida autonoma
La guida autonoma comporta un’interazione continua con un ambiente che cambia.
I veicoli devono tenere conto della geometria stradale, dei segnali, dei pedoni, degli altri veicoli, del meteo e degli eventi imprevisti.
I modelli del mondo per la guida possono aiutare i ricercatori a creare scenari controllabili, esaminare situazioni rare e valutare come un sistema autonomo risponde a condizioni diverse.
Per esempio, un modello può simulare un pedone che entra in carreggiata, un veicolo che cambia corsia all’improvviso o una condizione meteo insolita. I ricercatori possono quindi studiare decisioni di guida alternative senza dover riprodurre ogni scenario su una strada reale.
Videogiochi e ambienti virtuali
I modelli del mondo interattivi possono cambiare il modo in cui si creano gli ambienti virtuali.
Gli ambienti di gioco tradizionali dipendono spesso da geometria, asset, sistemi fisici e comportamenti scritti a mano. I modelli del mondo generativi indagano se parti di questo processo possano essere apprese e generate in modo dinamico.
Le possibili direzioni di ricerca includono:
- Ambienti generati da testo o immagini.
- Generazione continua della scena mentre il giocatore si muove.
- Personaggi non giocanti più reattivi.
- Ambienti dinamici che si adattano alle azioni dell’utente.
- Nuove forme di narrazione interattiva.
Queste capacità sono ancora in sviluppo, e gli ambienti generati possono non offrire ancora il comportamento deterministico o il controllo dettagliato richiesti dai motori di gioco convenzionali.
Gemelli digitali e simulazione industriale
Un gemello digitale è una rappresentazione digitale di un asset, un processo o un ambiente del mondo reale.
I modelli del mondo possono contribuire ai gemelli digitali migliorando la previsione e la simulazione di condizioni che cambiano.
In contesti industriali, questo può significare modellare macchinari, linee di produzione, magazzini o ambienti logistici.
Le applicazioni possibili includono mettere alla prova cambiamenti operativi, anticipare il comportamento delle apparecchiature, studiare scenari di sicurezza e valutare configurazioni diverse prima di apportare modifiche fisiche.
Cinema, animazione e produzione virtuale
I modelli del mondo generativi possono anche sostenere la produzione creativa.
Ambienti spazialmente coerenti potrebbero aiutare artisti e team di produzione a esplorare posizioni di camera, generare varianti di scena e sviluppare location virtuali.
La simulazione interattiva può offrire un modo più flessibile per vedere in anteprima gli ambienti e sperimentare idee visive.
I flussi di produzione richiedono comunque un controllo artistico preciso, output prevedibili e una continuità affidabile. I sistemi generativi non garantiscono automaticamente questi requisiti.
Ricerca scientifica e didattica
I modelli del mondo possono offrire nuovi modi per studiare sistemi complessi e visualizzare esiti possibili.
Nella didattica, gli ambienti simulati potrebbero aiutare a spiegare relazioni spaziali, processi fisici ed eventi dinamici.
Nella ricerca scientifica, i modelli predittivi possono sostenere la sperimentazione generando ipotesi o stimando come un sistema potrebbe evolvere in condizioni diverse.
L’affidabilità di queste applicazioni dipende dal fatto che le previsioni del modello siano abbastanza accurate per il dominio studiato.
Principali sfide tecniche
Nonostante i progressi rapidi, costruire modelli del mondo affidabili resta un problema di ricerca difficile.
Una dimostrazione convincente in un video breve o in un ambiente controllato non indica necessariamente che un modello possa operare in modo affidabile in situazioni non familiari.
Coerenza temporale a lungo termine
Un modello del mondo deve preservare le informazioni importanti mentre un ambiente evolve.
Gli oggetti non dovrebbero sparire a caso, cambiare identità o spostarsi in posizioni incoerenti. Gli ambienti dovrebbero restare coerenti quando una camera si allontana e poi torna.
Piccoli errori di previsione possono accumularsi nel tempo e rendere difficile la simulazione a lungo orizzonte.
Accuratezza fisica
Il comportamento nel mondo reale è governato da proprietà fisiche e interazioni.
Un modello può produrre un movimento visivamente plausibile senza rappresentare con precisione le risposte alle collisioni, l’attrito, il peso, la deformazione o il contatto tra oggetti.
Questo è particolarmente importante per la robotica, dove piccoli errori nel movimento previsto possono far fallire le azioni.
Comprensione spaziale
Mantenere una rappresentazione 3D coerente è un’altra sfida importante.
Un modello può generare viste singole convincenti senza preservare con accuratezza la geometria di un ambiente da punti di vista diversi.
Una comprensione spaziale affidabile richiede posizioni, dimensioni, relazioni di profondità e struttura della scena coerenti.
Controllabilità delle azioni
Un modello del mondo interattivo deve rispondere in modo appropriato alle azioni.
Se un agente invia un comando di movimento, l’ambiente dovrebbe cambiare in modo coerente con quell’azione.
Il modello deve anche distinguere tra azioni possibili diverse e prevederne le conseguenze differenti.
Senza un condizionamento all’azione affidabile, un ambiente generato può sembrare interattivo pur offrendo un controllo limitato sulle dinamiche sottostanti.
Requisiti computazionali
Generare e simulare ambienti complessi può richiedere risorse di calcolo considerevoli.
Video ad alta risoluzione, sequenze di interazione lunghe, più viste di camera e risposte in tempo reale aumentano tutte la domanda computazionale.
Per un impiego pratico, i modelli devono bilanciare qualità della previsione, latenza, uso della memoria e requisiti hardware.
Qualità e copertura dei dati
I modelli del mondo apprendono da osservazioni e dati di interazione.
Se i dati di addestramento non coprono situazioni fisiche importanti, tipi di oggetti, ambienti o eventi rari, le previsioni possono diventare inaffidabili di fronte a condizioni non familiari.
Raccogliere dati di interazione reali e diversificati è costoso, soprattutto per la robotica e la guida autonoma.
Valutazione e benchmark
Non esiste una singola metrica che catturi per intero la capacità di un modello del mondo.
La qualità visiva è utile per valutare le osservazioni generate, ma non può misurare da sola l’accuratezza fisica, la controllabilità delle azioni o l’utilità per la pianificazione.
La valutazione deve considerare diverse dimensioni:
- Coerenza visiva e spaziale.
- Coerenza temporale.
- Plausibilità fisica.
- Accuratezza della previsione degli stati futuri.
- Sensibilità ad azioni diverse.
- Prestazioni su sequenze di interazione più lunghe.
- Utilità per compiti del mondo reale.
Il campo ha quindi bisogno di benchmark più solidi, che misurino non solo ciò che un modello genera, ma anche quanto prevede in modo affidabile e sostiene le decisioni.
Il futuro dei modelli del mondo IA
La ricerca sui modelli del mondo si sta orientando verso sistemi che combinano percezione, previsione, ragionamento spaziale e azione.
Diverse direzioni probabilmente daranno forma alla prossima fase di sviluppo.
Rappresentazioni del mondo di uso generale
Molti modelli attuali sono progettati per ambienti o compiti specifici.
La ricerca futura può indagare rappresentazioni più generali, trasferibili tra contesti, oggetti e tipi di interazione diversi.
L’obiettivo è ridurre la necessità di costruire un modello separato per ogni ambiente o applicazione.
Previsione a orizzonte più lungo e memoria
Un modello del mondo utile dovrebbe conservare le informazioni importanti per periodi prolungati.
Questo include ricordare la posizione degli oggetti, seguire i cambiamenti di un ambiente e mantenere la coerenza attraverso più azioni.
Una memoria a più lungo termine può aiutare i modelli a sostenere compiti più complessi e interazioni a più fasi.
Intelligenza multimodale del mondo
I modelli del mondo futuri potranno combinare più strettamente video, immagini, linguaggio, dati spaziali, audio e segnali di azione.
Questo potrebbe aiutare i sistemi a collegare ciò che vedono con ciò che sentono, ciò che comprendono e ciò che possono fare.
La modellazione multimodale può anche rendere più facile trasferire conoscenza tra ambienti e tipi di compiti diversi.
Simulazione interattiva in tempo reale
La simulazione interattiva è una direzione importante per i modelli del mondo generativi.
L’obiettivo è creare ambienti che rispondano in modo continuo al movimento, ai cambiamenti di camera e ad altre azioni, preservando una struttura di scena coerente.
Miglioramenti nella velocità di generazione, nella memoria e nella coerenza spaziale saranno importanti per rendere questi sistemi più utili.
IA fisica e robotica
Una delle applicazioni potenziali più significative è l’IA fisica.
I robot devono comprendere non solo l’aspetto degli oggetti, ma anche come gli oggetti rispondono a contatto, forza e movimento.
I modelli del mondo potrebbero offrire un modo per valutare le azioni possibili in una simulazione interna prima che un robot le esegua.
Questo può migliorare l’efficienza dell’addestramento e aiutare i sistemi ad adattarsi a situazioni non familiari.
Sistemi dal reale al virtuale e dal virtuale al reale
Un’altra direzione è il collegamento tra osservazioni del mondo reale e ambienti simulati.
Un modello può ricostruire una scena reale, creare una rappresentazione virtuale corrispondente e usare quell’ambiente per mettere alla prova azioni possibili.
La sfida di lungo periodo è garantire che la conoscenza appresa in simulazione si trasferisca in modo affidabile al mondo fisico.
Ambienti agentici e multi-agente
Molti ambienti reali contengono più agenti con obiettivi e comportamenti diversi.
I modelli del mondo futuri potrebbero dover tenere conto delle interazioni tra persone, robot, veicoli e altri sistemi intelligenti.
Questo introduce sfide ulteriori che riguardano la previsione del comportamento, il coordinamento, l’incertezza e dinamiche multi-agente complesse.
Come valutare i progressi dei modelli del mondo
Man mano che il campo si sviluppa, è importante valutare i modelli del mondo in base alle capacità effettive, e non solo alle dimostrazioni visive.
Un quadro di valutazione utile dovrebbe porre diverse domande.
| Dimensione di valutazione | Domanda chiave |
|---|---|
| Coerenza visiva | L’ambiente generato resta visivamente coerente? |
| Coerenza spaziale | Posizioni degli oggetti e relazioni 3D restano preservate? |
| Coerenza temporale | L’ambiente evolve senza accumulare errori rilevanti? |
| Plausibilità fisica | Gli oggetti si comportano in modo coerente con i vincoli fisici? |
| Controllabilità delle azioni | L’ambiente risponde correttamente ad azioni diverse? |
| Accuratezza predittiva | Il modello stima in modo affidabile gli stati futuri? |
| Utilità per la pianificazione | Le previsioni aiutano un agente a scegliere azioni migliori? |
| Generalizzazione | Le prestazioni si trasferiscono ad ambienti non familiari? |
| Efficienza | Il modello opera entro limiti pratici di latenza e calcolo? |
Queste dimensioni sono collegate, ma non intercambiabili.
Per esempio, un modello può generare ambienti visivamente impressionanti ma faticare con le interazioni fisiche. Un altro modello può produrre un output visivo meno dettagliato e fornire comunque previsioni utili per la pianificazione dei robot.
I progressi più significativi arriveranno da sistemi che mostrano prestazioni affidabili su diverse dimensioni e un valore misurabile in compiti reali.
Verso una nuova comprensione dell’intelligenza
I modelli del mondo IA rappresentano una direzione importante nello sviluppo dell’intelligenza artificiale.
Spostano l’attenzione dalla generazione di output isolati verso l’apprendimento di come gli ambienti sono strutturati, di come gli eventi si svolgono e di come le azioni possono cambiare il mondo.
Il campo include molti approcci: simulazione video generativa, previsione latente, ricostruzione 3D, apprendimento per rinforzo basato su modello e modellazione delle interazioni fisiche. Ciascuno copre una parte diversa di questa sfida più ampia.
Resta un divario significativo tra generare un ambiente convincente e costruire un modello affidabile del mondo fisico. Coerenza a lungo termine, dinamiche accurate, comprensione spaziale, controllabilità e trasferimento al mondo reale restano problemi di ricerca aperti.
Con l’avanzare di queste tecnologie, i modelli del mondo possono diventare una base importante per la robotica, i sistemi autonomi, gli ambienti interattivi, la simulazione scientifica e altre forme di comportamento intelligente.
SeedVerse esplora questa frontiera in evoluzione dell’intelligenza artificiale — la scienza, la ricerca e le idee alla base dei modelli che cercano di comprendere e simulare il mondo.
Domande frequenti sui modelli del mondo IA
Che cos’è un modello del mondo IA?
Un modello del mondo IA è una rappresentazione appresa di un ambiente e delle sue dinamiche. Mira a prevedere come l’ambiente può cambiare e come azioni diverse possono influire sugli stati futuri.
In che cosa un modello del mondo differisce da un modello di generazione video?
Un modello di generazione video produce soprattutto sequenze visive. Un modello del mondo si concentra in modo più ampio sulla rappresentazione della struttura ambientale e sulla previsione di come l’ambiente evolve. Alcuni modelli del mondo usano la generazione video come parte del loro approccio, ma la sola generazione visiva non stabilisce una comprensione affidabile del mondo.
I modelli del mondo sono la stessa cosa dei modelli 3D?
No. Un modello 3D rappresenta la geometria o l’aspetto di un oggetto o di un ambiente. Un modello del mondo può rappresentare anche i cambiamenti temporali, le interazioni e i possibili stati futuri. Alcuni modelli del mondo usano rappresentazioni 3D, mentre altri si basano su feature latenti o su osservazioni generate.
I modelli del mondo possono simulare la fisica?
Alcuni modelli del mondo sono progettati per prevedere interazioni fisiche, come movimento, contatto e manipolazione degli oggetti. L’accuratezza fisica varia però in modo considerevole tra i sistemi, e molti modelli faticano ancora con dinamiche complesse.
Che cos’è un modello del mondo interattivo?
Un modello del mondo interattivo è un sistema che cerca di mantenere e aggiornare un ambiente in risposta ad azioni o cambiamenti introdotti durante una simulazione. Può includere movimento, controllo della camera, interazioni con gli oggetti o istruzioni in linguaggio naturale.
A che cosa servono i modelli del mondo?
Le applicazioni possibili includono robotica, guida autonoma, ambienti virtuali, videogiochi, gemelli digitali, simulazione industriale, generazione di dati sintetici e ricerca scientifica.
Quali aziende stanno sviluppando modelli del mondo?
Gli sforzi di ricerca e sviluppo includono Google DeepMind, NVIDIA, Meta, World Labs, Tencent, Runway, Wayve e altre organizzazioni che lavorano su simulazione generativa, intelligenza spaziale, modellazione predittiva e IA fisica.
I modelli del mondo sono open source?
Alcuni progetti rilasciano pesi del modello, codice, dataset o articoli scientifici, mentre altri sono disponibili tramite anteprime di ricerca o piattaforme commerciali. Disponibilità e licenze variano in base al progetto e alla versione.
I modelli del mondo possono aiutare i robot ad apprendere nuovi compiti?
Potenzialmente. Un modello del mondo può aiutare un robot a prevedere le conseguenze delle azioni, confrontare gli esiti possibili e apprendere da interazioni simulate. La ricerca sui modelli del mondo predittivi e sulla pianificazione robotica esplora questa direzione, ma una capacità robotica di uso generale resta una sfida aperta.
Qual è il futuro dei modelli del mondo?
La ricerca futura si concentrerà probabilmente sulla coerenza a più lungo termine, su previsioni fisiche più accurate, sulla comprensione multimodale, sull’interazione in tempo reale, su un migliore controllo delle azioni e su un trasferimento più efficace tra ambienti simulati e fisici.