
SeedVerse: исследование мира моделей мира ИИ
Как искусственный интеллект учится, предсказывает и моделирует мир.
Искусственный интеллект выходит за рамки систем, которые лишь распознают изображения, генерируют текст или создают короткие видеоролики. Всё больше исследований обращается к более глубокому вопросу: может ли система ИИ понять, как устроен мир, предвидеть, как он изменится, и предсказать последствия действий в нём?
В этом — центральная идея моделей мира ИИ.
Модели мира представляют среды и их динамику. В зависимости от подхода они предсказывают будущие визуальные наблюдения, восстанавливают трёхмерные пространства, моделируют физические взаимодействия или учатся компактным представлениям, которые помогают агенту планировать следующее действие.
Эта область сводит вместе идеи генеративного ИИ, компьютерного зрения, робототехники, обучения с подкреплением, пространственного интеллекта и физического моделирования. Направления связаны между собой, но решают разные задачи.
SeedVerse исследует эту развивающуюся область: понятия, технологии, исследовательские проекты, применения и открытые проблемы систем ИИ, которые стремятся понимать мир и моделировать его.
Что такое модели мира ИИ?
Модель мира ИИ — это выученное представление среды и процессов, которые определяют, как она меняется.
Модель мира не ограничивается ответом на текущий вход. Она пытается уловить связи между объектами, событиями, действиями и будущими состояниями. По этому внутреннему представлению можно оценить, что произойдёт дальше и как среда ответит на конкретное действие.
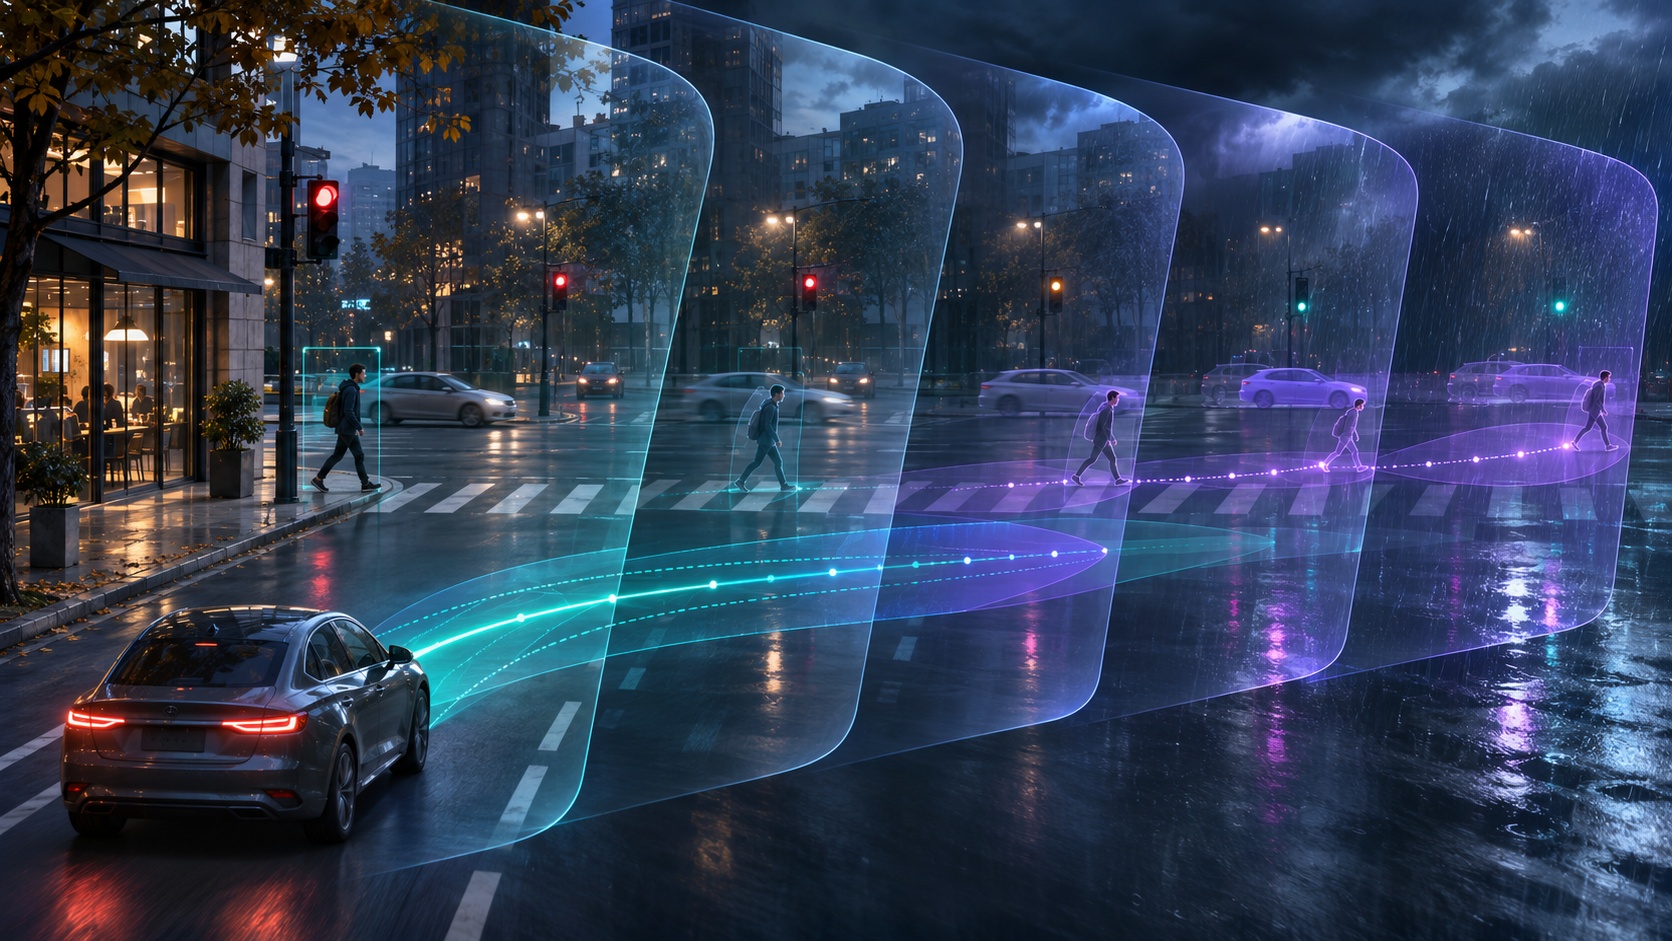
Например, системе автономного вождения недостаточно распознать пешехода на изображении. Ей нужно оценить его движение, понять схему дороги, предвидеть возможные взаимодействия с ближайшими автомобилями и рассуждать о том, как разные решения за рулём изменят ситуацию.
Модель мира поддерживает этот процесс: она учится закономерностям изменения среды по визуальным наблюдениям, данным датчиков, записям взаимодействий или опыту из симуляции.
За пределами визуальной генерации
Модели мира иногда путают с моделями генерации изображений и видео: и те и другие могут создавать реалистичный визуальный материал. Одного визуального качества недостаточно, чтобы считать, что система поняла, как ведёт себя среда.
Генератор видео может показать убедительную последовательность, в которой мяч катится по столу. Более способной модели мира нужно ещё представить, как движение мяча связано с гравитацией, трением, контактом с другими объектами и изменениями от внешних действий.
Граница не всегда абсолютна. Одни модели мира используют генерацию видео как основное представление будущих состояний. Другие предсказывают сжатые признаки или структурированную трёхмерную информацию и не строят полные изображения.
Важно не только то, может ли модель создать реалистичную сцену, но и то, остаются ли предсказания связными и полезными, когда среда меняется или агент совершает действие.
Почему модели мира важны?
Многим интеллектуальным задачам недостаточно распознать настоящее. Нужно предвидеть возможное будущее.
Модели мира исследуют потому, что они могут помогать системам ИИ:
- Предсказывать, как объекты и среды будут меняться со временем.
- Оценивать последствия разных действий.
- Планировать задачи до действий в физическом мире.
- Создавать синтетические среды и опыт для обучения.
- Проверять сценарии, которые трудно, дорого или небезопасно воспроизводить в реальности.
- Строить более способных роботов, автономные системы и интерактивных агентов.
Эти возможности особенно важны, когда система ИИ действует в среде, которая динамична, неопределённа и наблюдаема лишь частично.
Как работают модели мира?
Единой архитектуры для всех моделей мира нет. Разные системы по-разному сочетают восприятие, обучение представлений, предсказание, память и условие на действие.
Упрощённый конвейер модели мира можно разобрать на несколько связанных этапов.
Мультимодальное восприятие
Сначала модели мира нужны сведения о среде.
В зависимости от системы на вход могут поступать:
- Изображения и кадры видео.
- Текстовые описания и инструкции.
- Карты глубины и трёхмерные облака точек.
- Движение камеры и пространственная информация.
- Действия робота и показания датчиков.
- Звук и другие сигналы среды.
Мультимодальное восприятие позволяет модели соединять разные источники информации, а не рассматривать каждое наблюдение как отдельное изображение.
Пространственное представление
Понять сцену — значит не только распознать отдельные объекты. Модели может понадобиться представить их положение, размеры, ориентацию, расстояние и взаимные отношения.
Например, распознать стул — не то же самое, что понять, где он стоит относительно стола, дотянется ли до него робот и как он сдвинется, если его толкнуть.
Пространственные представления бывают разными, в том числе:
- Двумерные и трёхмерные карты признаков.
- Представления глубины и геометрии.
- Облака точек и 3D Gaussian splats.
- Среды на основе сеток.
- Объектно-центричные представления.
- Латентные пространственные эмбеддинги.
У разных представлений разный баланс между визуальной детализацией, вычислительной стоимостью, геометрической точностью и удобством взаимодействия.
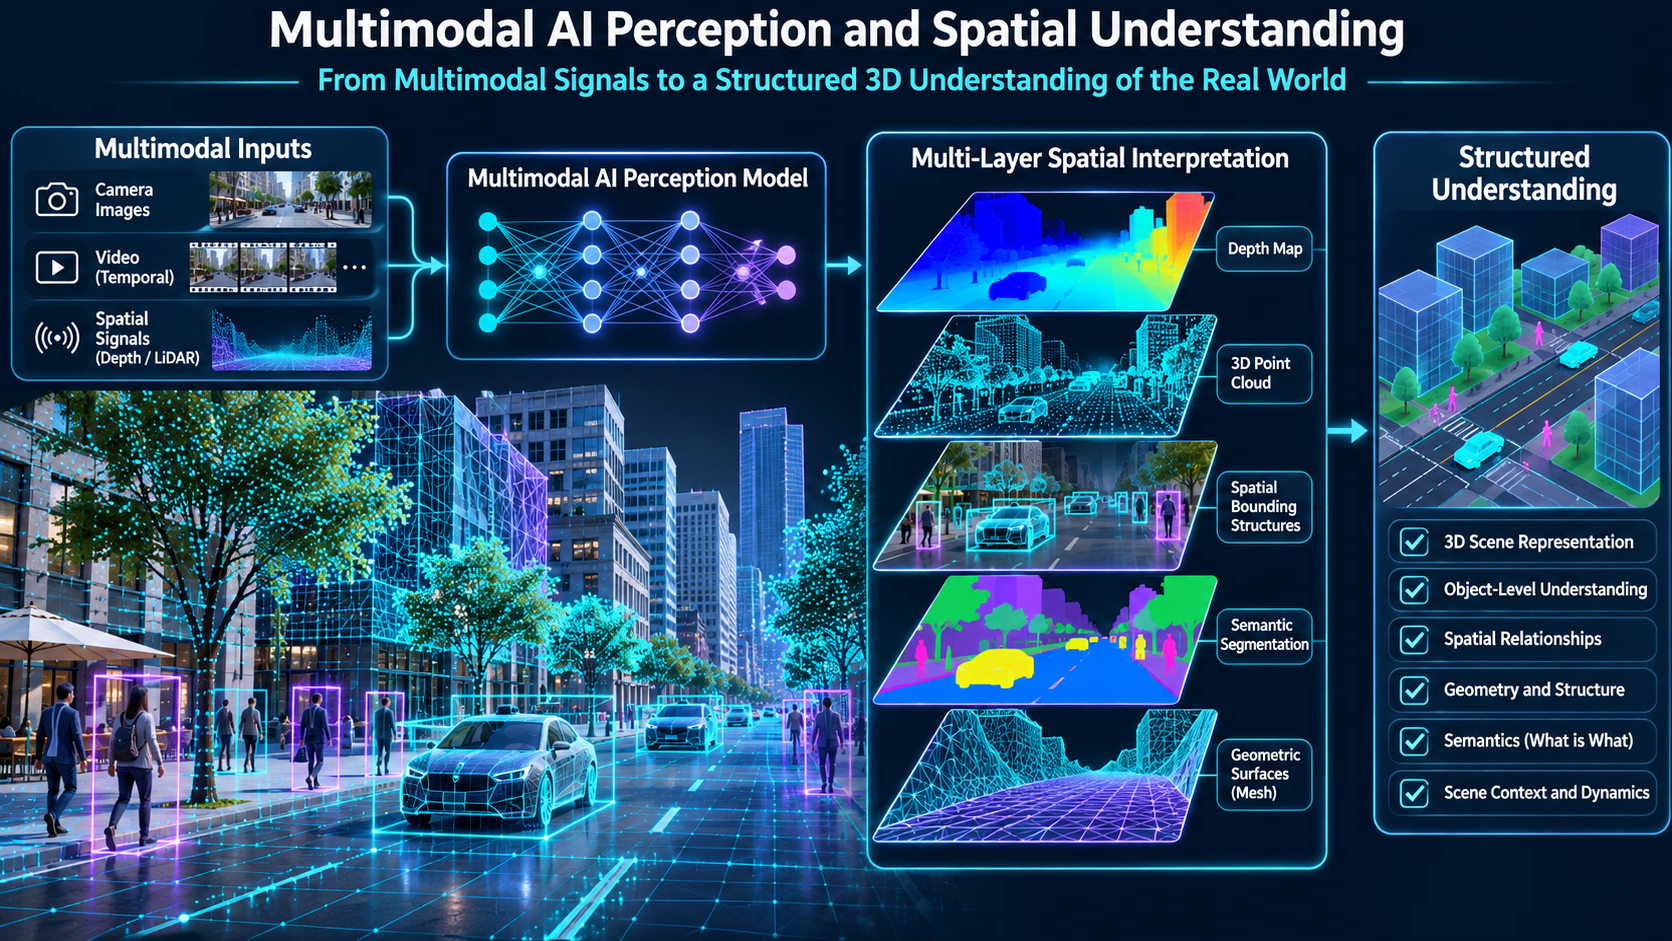
Моделирование состояния мира
Сведения, полученные при восприятии, превращаются во внутреннее представление среды.
Это представление может описывать объекты, их свойства, отношения между ними и текущее состояние сцены.
Одни модели явно представляют объекты и геометрию. Другие используют латентные пространства: сведения о среде сжаты в выученные признаки, которые не обязательно соответствуют объектам в привычном человеческом виде.
Задача — сохранить информацию, нужную для предсказания, планирования или моделирования.
Временная динамика
Мир не статичен. Объекты движутся, люди взаимодействуют, автомобили меняют направление, условия среды меняются.
Поэтому моделям мира нужно учиться тому, как состояния меняются со временем.
Временное моделирование помогает улавливать такие закономерности:
- Движение людей и транспорта.
- Изменения положения и ориентации объектов.
- Взаимодействия между объектами.
- Ход физических событий.
- Связь между более ранними наблюдениями и более поздними исходами.
Модель, которая создаёт кадры, реалистичные по отдельности, но теряет согласованность между ними, с трудом представляет связно развивающуюся среду.
Предсказание будущих состояний
Когда модель выучила представление текущей среды и её динамики, она может пытаться предсказывать будущие состояния.
Такие предсказания могут выглядеть как будущие кадры видео, последовательности латентных признаков, пространственные структуры или другие формы смоделированных наблюдений.
Система может оценить, как автомобиль приближается к перекрёстку, как объект движется после толчка или как виртуальная среда меняется, когда камера проходит сквозь неё.
Качество предсказания зависит от того, сохраняет ли модель нужную информацию во времени и справляется ли с ситуациями, которые отличаются от примеров обучения.
Моделирование с условием на действие
Одно из важнейших направлений исследований моделей мира — условие на действие.
Модель с условием на действие предсказывает продолжение не только по предыдущим наблюдениям: она также учитывает возможное действие.
Например:
- Что будет, если робот направит руку к объекту?
- Как отреагирует поток, если автономный автомобиль сменит полосу?
- Что произойдёт, когда виртуальный персонаж откроет дверь?
- Как поведёт себя объект, если толкнуть его с другой стороны?
Так модель может сравнивать возможные исходы и поддерживать планирование.
Основные типы моделей мира ИИ
Модели мира — не одна технология. Их группируют по виду информации, которую они представляют, по результатам, которые они выдают, и по задачам, которые они должны поддерживать.
Категории пересекаются, и одна исследовательская система может сочетать несколько подходов.
Генеративные модели мира
Генеративные модели мира создают будущие наблюдения или целые среды.
Одни генерируют видеопоследовательности и показывают, как может развиваться сцена. Другие создают виртуальные среды по тексту, изображениям или другим визуальным входам.
Их исследовательская ценность — в способности строить возможные миры и порождать наблюдения, которые можно исследовать, оценивать или использовать как синтетические данные.
Визуально убедительная среда ещё не означает, что у модели точная физическая динамика или надёжное поведение на длинном горизонте.
Прогностические и латентные модели мира
Прогностические модели мира оценивают будущие состояния и не обязательно отрисовывают каждый будущий кадр.
Многие используют латентные представления: сжатые внутренние признаки, в которых остаётся информация, важная для предсказания и принятия решений.
Так можно снизить затраты на моделирование визуальных деталей, которые для конкретной задачи не важны.
Исследования предиктивных архитектур совместных эмбеддингов, включая подходы в духе JEPA, изучают, как модели учатся полезным представлениям, предсказывая связи между наблюдениями в пространстве признаков.
Пространственные и трёхмерные модели мира
Пространственные модели мира делают акцент на структуре и геометрии сред.
Они восстанавливают или генерируют трёхмерные сцены в виде сеток, облаков точек или 3D Gaussian splats.
Такие системы важны для восстановления сцен, пространственных рассуждений, виртуального продакшена, моделирования и робототехники.
Трёхмерное представление может сохранять геометрию, зависящую от камеры, и пространственные отношения, но само по себе не даёт полной модели физического поведения. Геометрия и динамика связаны, но это разные задачи.
Интерактивные модели мира
Интерактивные модели мира отвечают на действия и изменения, которые вносят во время моделирования.
Они не выдают фиксированную последовательность, а поддерживают развивающуюся среду, пока агент или пользователь перемещается, меняет камеру или правит сцену.
Среди важных вопросов: как сохранять идентичность объектов, удерживать пространственную согласованность, отвечать на новые инструкции и выдерживать более долгие взаимодействия.
Физические модели мира
Физические модели мира сосредоточены на том, как объекты и среды ведут себя в физических условиях.
К существенным факторам относятся:
- Гравитация и инерция.
- Столкновения и контакт.
- Трение и скольжение.
- Деформация и свойства материалов.
- Сила и движение.
- Манипуляция объектами и физические ограничения.
Эти возможности особенно важны для робототехники, автономных систем и других форм физического ИИ.
Обучение с подкреплением на основе модели
В обучении с подкреплением на основе модели агент обучает модель среды или пользуется ею, чтобы оценивать возможные действия.
Модель предсказывает, как может ответить среда, и агент планирует во внутренней симуляции, прежде чем действовать в реальной среде.
У этого направления долгая история в обучении с подкреплением, и оно остаётся важной основой современных исследований моделей мира.
Ведущие модели мира ИИ и исследовательские проекты
Исследования моделей мира идут сразу в нескольких технических направлениях. Одни проекты заняты интерактивными визуальными средами, другие — пространственным восстановлением, латентным предсказанием, физическим ИИ или моделированием с условием на действие.
Примеры ниже показывают, насколько разнообразна область. Это не взаимозаменяемые продукты: у них разные цели, архитектуры, доступность и степень зрелости.
Google DeepMind
Genie
Генеративные интерактивные среды
Среды по визуальным или текстовым входам, которые отвечают на взаимодействие
Google DeepMind (opens in a new tab)
Исследования Genie в Google DeepMind изучают модели, которые создают интерактивные среды по визуальным или текстовым входам.
Линейка Genie показывает генеративный подход к моделированию мира: модель создаёт среду, которая отвечает на навигацию и другие виды взаимодействия.
Последующие работы исследуют интерактивные среды более высокого качества, лучшую временную согласованность и более сложную динамику сцен.
NVIDIA
Cosmos
Фундаментальные модели мира для физического ИИ
Мультимодальное понимание, синтетические данные, моделирование мира и моделирование, связанное с действиями
NVIDIA Cosmos (opens in a new tab)
NVIDIA Cosmos — семейство фундаментальных моделей мира для физического ИИ.
Это направление связывает мультимодальное понимание, генерацию синтетических данных, моделирование мира и моделирование, связанное с действиями.
Более широкая цель — дать основу для робототехники, автономного транспорта и промышленных систем физического ИИ, которым нужно понимать среды и предсказывать, как они могут меняться.
NVIDIA также опубликовала ресурсы моделей, код и наборы данных для исследований и разработки.
World Labs
Marble and Atlas
Пространственный интеллект и трёхмерные среды
Проходимые трёхмерные миры и мультимодальные пространственные представления
World Labs (opens in a new tab)
World Labs занимается пространственным интеллектом и моделями, которые представляют и восстанавливают трёхмерные среды.
Работа Marble исследует генерацию проходимых трёхмерных миров по тексту, изображениям и видео.
World Labs также представила исследования мультимодальных пространственных представлений: текст, изображения, видео и трёхмерная информация связываются в общем пространственном контексте.
Это направление показывает, насколько пространственное представление важно как основа понимания сцены, восстановления и будущего моделирования.
Meta
V-JEPA
Прогностическое моделирование мира на основе признаков
Представления, выученные по видео, без восстановления каждого пикселя
Meta AI Research (opens in a new tab)
Исследования V-JEPA в Meta — это прогностический подход к моделированию мира на основе признаков.
Системы в духе JEPA не ограничиваются генерацией реалистичных пикселей: они учат представления мира и предсказывают, как эти представления могут меняться.
Подход важен для физического понимания и планирования. Он проверяет, можно ли получить полезные знания о среде, не восстанавливая каждую визуальную деталь.
Исследования V-JEPA входят в более широкую работу над системами, которые по видео и другим наблюдениям учатся понимать объекты, движение и динамику среды.
Tencent
HY-World
Мультимодальная генерация трёхмерных миров
Сетки, 3D Gaussian splats, навигация и стереовосстановление
Tencent Hunyuan (opens in a new tab)
Исследования HY-World в Tencent сосредоточены на мультимодальной генерации и восстановлении трёхмерных миров.
HY-World 2.0 принимает текст, изображения с одного ракурса, изображения с нескольких ракурсов и видео и стремится строить трёхмерные представления мира, в том числе сетки и 3D Gaussian splats.
Рабочий процесс связывает генерацию сцены, навигацию, стереовосстановление и трёхмерное представление.
Поэтому проект важен для создания пространственного контента, восстановления сред и встраивания в процессы трёхмерной разработки.
Runway
General World Models
От генеративного видео к моделированию с учётом действий
Сгенерированные среды, виртуальные персонажи и робототехника
Runway Research (opens in a new tab)
Исследования General World Models в Runway охватывают несколько направлений, в том числе сгенерированные среды, виртуальных персонажей и робототехнику.
Более широкая цель — связать генеративные видеосистемы со средами, которые отвечают на взаимодействие и поддерживают воплощённые задачи.
Так видно, как исследования генерации видео могут переходить к более структурированному моделированию с учётом действий. Визуальная генерация, интерактивное моделирование и надёжное физическое управление при этом остаются разными возможностями.
Wayve
GAIA
Моделирование мира для автономного вождения
Управляемая генерация и предсказание сценариев вождения
Исследования GAIA в Wayve сосредоточены на моделировании мира для автономного вождения.
В средах вождения сложно взаимодействуют автомобили, пешеходы, схемы дорог, погода и другие динамические факторы.
Полезная модель мира для вождения должна представлять не только внешний вид сцены, но и то, как сцена может развиваться при разных решениях водителя.
Исследования GAIA изучают управляемую генерацию и предсказание сценариев вождения. Это помогает разбирать альтернативные ситуации и оценивать системы автономного вождения.
Dreamer
Dreamer
Обучение с подкреплением на основе модели
Компактные модели динамики и обучение на воображаемом опыте
Dreamer project (opens in a new tab)
Dreamer — семейство исследований по обучению с подкреплением на основе модели.
Центральная идея — выучить компактную модель динамики среды и улучшать принятие решений на воображаемом опыте.
Подходы в духе Dreamer позволяют агенту планировать и учиться внутри выученной модели, а не только через прямое взаимодействие с реальной средой.
Поэтому Dreamer связывает модели мира и обучение с подкреплением.
Другие формирующиеся направления
В более широкой экосистеме есть проекты интерактивных сред реального времени, роботизированной манипуляции, моделирования автономного вождения и предсказания видео с условием на действие.
Среди примеров — исследования интерактивных моделей мира Odyssey, LingBot-World от Ant Group, Matrix-Game от Skywork, Oasis от Decart и исследования WHAM от Microsoft.
Эти проекты показывают, что область не движется к одной архитектуре. Разные команды исследуют разные сочетания генерации, памяти, геометрии, предсказания и управления действиями.
Модели мира и традиционный генеративный ИИ
Модели мира и традиционный генеративный ИИ опираются на многие общие методы, но цели у них разные.
Традиционные генеративные системы часто создают конкретный результат: изображение, видео или трёхмерный ассет. Модели мира сильнее сосредоточены на том, как ведёт себя среда и как она может меняться со временем.
| Технология | Основная цель | Типичный результат |
|---|---|---|
| Генерация изображений ИИ | Создавать визуальный материал | Изображения |
| Генерация видео ИИ | Создавать движущиеся визуальные последовательности | Видеоролики |
| Трёхмерная генерация | Создавать пространственные ассеты и сцены | Сетки, облака точек, 3D Gaussian splats |
| Прогностические модели мира | Оценивать будущие состояния среды | Латентные признаки, предсказания |
| Интерактивные модели мира | Моделировать среды, которые отвечают на действия | Динамические визуальные или пространственные среды |
| Физические модели мира | Представлять и предсказывать физические взаимодействия | Смоделированные состояния, предсказания с условием на действие |
Эти категории могут пересекаться. Модель генерации видео может стать частью системы модели мира, а модель трёхмерной генерации — пространственной основой более крупной симуляции. Видеомодели и модели изображений охватывают традиционную генерацию.
Различие в том, для чего система создана и по каким критериям её оценивают.
Модель, которая генерирует реалистичное видео движущегося автомобиля, показывает визуальную генерацию. Модель, которая предсказывает, как положение автомобиля, окружающий поток и среда изменятся в ответ на разные действия водителя, решает более широкую задачу моделирования мира.
Практические применения моделей мира
Модели мира исследуют там, где системам ИИ нужно понимать среды, предвидеть события или учиться через смоделированное взаимодействие.
Робототехника и воплощённый ИИ
Роботы действуют в физических средах, где объекты могут двигаться, сталкиваться, деформироваться или вести себя непредсказуемо.
Роботу нужно понимать окружение и оценивать последствия своих действий, прежде чем манипулировать объектами или перемещаться в пространстве.
Модели мира могут помогать роботам:
- Предсказывать результат дотягивания, захвата, толкания или перемещения объектов.
- Оценивать альтернативные траектории движения.
- Учиться на смоделированном взаимодействии, а не только на физических испытаниях.
- Создавать дополнительные сценарии для обучения.
- Адаптироваться к незнакомым объектам и средам.
Особенно важна связь моделей мира с политиками действий робота. В этой постановке модель не просто генерирует будущее изображение: она помогает оценить, какие действия могут привести к нужному результату.
Автономное вождение
Автономное вождение — это непрерывное взаимодействие с меняющейся средой.
Автомобилям нужно учитывать геометрию дороги, сигналы светофоров, пешеходов, другие машины, погоду и неожиданные события.
Модели мира для вождения помогают исследователям создавать управляемые сценарии, разбирать редкие ситуации и оценивать, как автономная система отвечает на разные условия.
Например, модель может показать, как пешеход выходит на дорогу, как автомобиль резко перестраивается или как складывается необычная погода. Исследователи затем изучают альтернативные решения водителя и не воспроизводят каждый сценарий на реальной дороге.
Игры и виртуальные среды
Интерактивные модели мира могут изменить то, как создают виртуальные среды.
Традиционные игровые среды часто опираются на геометрию, ассеты, физические системы и сценарное поведение, заданные вручную. Генеративные модели мира проверяют, можно ли выучить часть этого процесса и порождать её динамически.
Среди возможных направлений исследований:
- Среды, созданные по тексту или изображениям.
- Непрерывная генерация сцены по мере движения игрока.
- Более отзывчивые неигровые персонажи.
- Динамические среды, которые подстраиваются под действия пользователя.
- Новые формы интерактивного повествования.
Эти возможности ещё развиваются. Сгенерированные среды пока могут не давать детерминированного поведения и детального контроля, которых требуют обычные игровые движки.
Цифровые двойники и промышленное моделирование
Цифровой двойник — это цифровое представление реального актива, процесса или среды.
Модели мира могут усиливать цифровые двойники: они лучше предсказывают меняющиеся условия и моделируют их.
В промышленности это может быть модель оборудования, производственных линий, складов или логистических сред.
Среди возможных применений — проверка изменений в работе, предвидение поведения оборудования, изучение сценариев безопасности и оценка разных конфигураций до физических изменений.
Кино, анимация и виртуальный продакшен
Генеративные модели мира могут поддерживать и творческое производство.
Пространственно согласованные среды помогают художникам и производственным группам пробовать положения камеры, создавать варианты сцен и разрабатывать виртуальные локации.
Интерактивное моделирование даёт более гибкий способ заранее просматривать среды и проверять визуальные идеи.
Производственным процессам по-прежнему нужны точный художественный контроль, предсказуемые результаты и надёжная непрерывность. Генеративные системы сами по себе этого не гарантируют.
Научные исследования и образование
Модели мира могут давать новые способы изучать сложные системы и наглядно показывать возможные исходы.
В образовании смоделированные среды помогают объяснять пространственные отношения, физические процессы и динамические события.
В научных исследованиях прогностические модели могут поддерживать эксперимент: порождать гипотезы или оценивать, как система развивалась бы при разных условиях.
Надёжность таких применений зависит от того, достаточно ли точны предсказания модели для изучаемой области.
Главные технические трудности
Несмотря на быстрый прогресс, создание надёжных моделей мира остаётся сложной исследовательской задачей.
Убедительная демонстрация в коротком видео или в контролируемой среде ещё не означает, что модель будет надёжно работать в незнакомых ситуациях.
Долговременная временная согласованность
Модель мира должна сохранять важную информацию по мере того, как среда развивается.
Объекты не должны случайно исчезать, менять идентичность или оказываться в несогласованных положениях. Среда должна оставаться связной, когда камера уходит и позже возвращается.
Небольшие ошибки предсказания накапливаются со временем, и моделирование на длинном горизонте становится трудным.
Физическая точность
Поведение в реальном мире задают физические свойства и взаимодействия.
Модель может создавать визуально правдоподобное движение и при этом не передавать точный отклик на столкновение, трение, вес, деформацию или контакт объектов.
Для робототехники это особенно важно: небольшая ошибка в предсказанном движении приводит к неудачному действию.
Пространственное понимание
Держать связное трёхмерное представление — ещё одна крупная трудность.
Модель может создавать убедительные отдельные ракурсы и при этом неточно сохранять геометрию среды, когда точка обзора меняется.
Надёжное пространственное понимание требует согласованных положений объектов, размеров, отношений по глубине и структуры сцены.
Управляемость действиями
Интерактивная модель мира должна правильно отвечать на действия.
Если агент отдаёт команду движения, среда должна измениться в соответствии с этим действием.
Модель также должна различать возможные действия и предсказывать разные последствия каждого из них.
Без надёжного условия на действие сгенерированная среда может выглядеть интерактивной и при этом почти не давать контроля над своей динамикой.
Вычислительные требования
Генерация и моделирование сложных сред могут требовать больших вычислительных ресурсов.
Видео высокого разрешения, длинные последовательности взаимодействий, несколько ракурсов камеры и отклик в реальном времени увеличивают вычислительную нагрузку.
Для практического внедрения модели нужно уравновешивать качество предсказания, задержку, расход памяти и требования к оборудованию.
Качество и охват данных
Модели мира учатся на наблюдениях и данных о взаимодействиях.
Если в обучающих данных не хватает важных физических ситуаций, типов объектов, сред или редких событий, предсказания становятся ненадёжными в незнакомых условиях.
Собирать разнообразные данные о взаимодействиях в реальном мире дорого, особенно в робототехнике и автономном вождении.
Оценка и бенчмарки
Нет единой метрики, которая полностью описывала бы возможности модели мира.
Визуальное качество полезно, когда оценивают сгенерированные наблюдения, но само по себе оно не измеряет физическую точность, управляемость действиями и пользу для планирования.
Оценке нужно учитывать несколько измерений:
- Визуальную и пространственную согласованность.
- Временную связность.
- Физическую правдоподобность.
- Точность предсказания будущих состояний.
- Чувствительность к разным действиям.
- Поведение на более длинных последовательностях взаимодействий.
- Полезность для реальных задач.
Поэтому области нужны более надёжные бенчмарки. Они должны измерять не только то, что модель генерирует, но и то, насколько надёжно она предсказывает и поддерживает решения.
Будущее моделей мира ИИ
Исследования моделей мира движутся к системам, которые соединяют восприятие, предсказание, пространственное рассуждение и действие.
Следующий этап развития, вероятно, определят несколько направлений.
Представления мира общего назначения
Многие нынешние модели рассчитаны на конкретные среды или задачи.
Дальнейшие исследования могут искать более общие представления, которые переносятся между разными обстановками, объектами и видами взаимодействия.
Цель — реже строить отдельную модель для каждой среды и каждого применения.
Предсказание на длинном горизонте и память
Полезная модель мира должна удерживать важную информацию долгое время.
Сюда входят память о положениях объектов, отслеживание изменений среды и согласованность на серии действий.
Более долгая память может помочь моделям вести сложные задачи и многоэтапные взаимодействия.
Мультимодальный интеллект мира
Будущие модели мира могут теснее соединять видео, изображения, язык, пространственные данные, звук и сигналы действий.
Тогда системы смогут связывать увиденное с услышанным, с тем, что они понимают, и с тем, что могут сделать.
Мультимодальное моделирование также упрощает перенос знаний между разными средами и типами задач.
Интерактивное моделирование в реальном времени
Интерактивное моделирование — важное направление генеративных моделей мира.
Цель — среды, которые непрерывно отвечают на движение, смену камеры и другие действия и при этом сохраняют связную структуру сцены.
Чтобы такие системы стали полезнее, нужны более быстрая генерация, память и пространственная согласованность.
Физический ИИ и робототехника
Одно из самых значимых возможных применений — физический ИИ.
Роботу нужно понимать не только внешний вид объектов, но и то, как они отвечают на контакт, силу и движение.
Модели мира дают способ оценивать возможные действия во внутренней симуляции до того, как робот их выполнит.
Это может повысить эффективность обучения и помочь системам адаптироваться к незнакомым ситуациям.
Перенос из реального мира в виртуальный и обратно
Ещё одно направление — связь наблюдений реального мира со смоделированными средами.
Модель может восстановить реальную сцену, построить соответствующее виртуальное представление и проверять в этой среде возможные действия.
Долгосрочная задача — чтобы знания, полученные в симуляции, надёжно переносились в физический мир.
Агентные и мультиагентные среды
Во многих реальных средах действует несколько агентов с разными целями и разным поведением.
Будущим моделям мира может понадобиться учитывать взаимодействия людей, роботов, автомобилей и других интеллектуальных систем.
Отсюда дополнительные трудности: предсказание поведения, координация, неопределённость и сложная мультиагентная динамика.
Как оценивать прогресс моделей мира
По мере развития области модели мира важно оценивать по реальным возможностям, а не только по визуальным демонстрациям.
Полезная схема оценки должна задавать несколько вопросов.
| Измерение оценки | Ключевой вопрос |
|---|---|
| Визуальная согласованность | Остаётся ли созданная среда визуально связной? |
| Пространственная согласованность | Сохраняются ли положения объектов и трёхмерные отношения? |
| Временная согласованность | Развивается ли среда без накопления крупных ошибок? |
| Физическая правдоподобность | Ведут ли себя объекты в соответствии с физическими ограничениями? |
| Управляемость действиями | Правильно ли среда отвечает на разные действия? |
| Точность предсказания | Может ли модель надёжно оценивать будущие состояния? |
| Польза для планирования | Помогают ли её предсказания агенту выбирать более удачные действия? |
| Обобщение | Переносится ли качество работы на незнакомые среды? |
| Эффективность | Укладывается ли модель в практические пределы задержки и вычислений? |
Эти измерения связаны, но не заменяют друг друга.
Например, модель может создавать визуально впечатляющие среды и при этом плохо справляться с физическими взаимодействиями. Другая даёт менее детальную картинку, но полезные предсказания для планирования действий робота.
Наиболее содержательный прогресс дадут системы, которые надёжно работают сразу по нескольким измерениям и приносят измеримую пользу в реальных задачах.
К новому пониманию интеллекта
Модели мира ИИ — важное направление в развитии искусственного интеллекта.
Они переносят акцент с генерации отдельных результатов на обучение тому, как устроены среды, как разворачиваются события и как действия могут менять мир.
В области много подходов: генеративное моделирование видео, латентное предсказание, трёхмерное восстановление, обучение с подкреплением на основе модели и моделирование физических взаимодействий. Каждый закрывает свою часть более широкой задачи.
Между генерацией убедительной среды и построением надёжной модели физического мира по-прежнему большой разрыв. Долговременная согласованность, точная динамика, пространственное понимание, управляемость и перенос в реальный мир остаются открытыми исследовательскими задачами.
По мере развития этих технологий модели мира могут стать важной основой для робототехники, автономных систем, интерактивных сред, научного моделирования и других форм интеллектуального поведения.
SeedVerse исследует этот развивающийся рубеж искусственного интеллекта — науку, исследования и идеи, лежащие в основе моделей, которые стремятся понимать мир и моделировать его.
Частые вопросы о моделях мира ИИ
Что такое модель мира ИИ?
Модель мира ИИ — это выученное представление среды и её динамики. Она стремится предсказывать, как среда может меняться и как разные действия влияют на будущие состояния.
Чем модель мира отличается от модели генерации видео?
Модель генерации видео в первую очередь создаёт визуальные последовательности. Модель мира шире представляет структуру среды и предсказывает, как среда развивается. Некоторые модели мира используют генерацию видео как часть подхода, но одна визуальная генерация ещё не даёт надёжного понимания мира.
Модели мира — это то же самое, что трёхмерные модели?
Нет. Трёхмерная модель представляет геометрию или внешний вид объекта либо среды. Модель мира может также представлять изменения во времени, взаимодействия и возможные будущие состояния. Одни модели мира используют трёхмерные представления, другие опираются на латентные признаки или сгенерированные наблюдения.
Могут ли модели мира воспроизводить физику?
Некоторые модели мира созданы, чтобы предсказывать физические взаимодействия: движение, контакт и манипуляцию объектами. Физическая точность при этом сильно различается, и со сложной динамикой многим моделям по-прежнему трудно.
Что такое интерактивная модель мира?
Интерактивная модель мира поддерживает и обновляет среду в ответ на действия и изменения, которые вносят во время моделирования. Сюда входят движение, управление камерой, взаимодействие с объектами и инструкции на естественном языке.
Для чего используют модели мира?
Среди возможных применений — робототехника, автономное вождение, виртуальные среды, игры, цифровые двойники, промышленное моделирование, генерация синтетических данных и научные исследования.
Какие компании разрабатывают модели мира?
Исследования и разработку ведут Google DeepMind, NVIDIA, Meta, World Labs, Tencent, Runway, Wayve и другие организации. Они работают над генеративным моделированием, пространственным интеллектом, прогностическим моделированием и физическим ИИ.
Есть ли у моделей мира открытый исходный код?
Одни проекты публикуют веса моделей, код, наборы данных или научные статьи. Другие доступны через исследовательские предварительные версии или коммерческие платформы. Доступность и лицензии зависят от проекта и версии.
Могут ли модели мира помогать роботам осваивать новые задачи?
Потенциально — да. Модель мира помогает роботу предсказывать последствия действий, сравнивать возможные исходы и учиться на смоделированных взаимодействиях. Исследования прогностических моделей мира и планирования роботов развивают это направление, но универсальные возможности роботов остаются открытой проблемой.
Каково будущее моделей мира?
Дальнейшие исследования, вероятно, сосредоточатся на более долгой согласованности, более точном физическом предсказании, мультимодальном понимании, взаимодействии в реальном времени, лучшем управлении действиями и более надёжном переносе между смоделированными и физическими средами.